EN
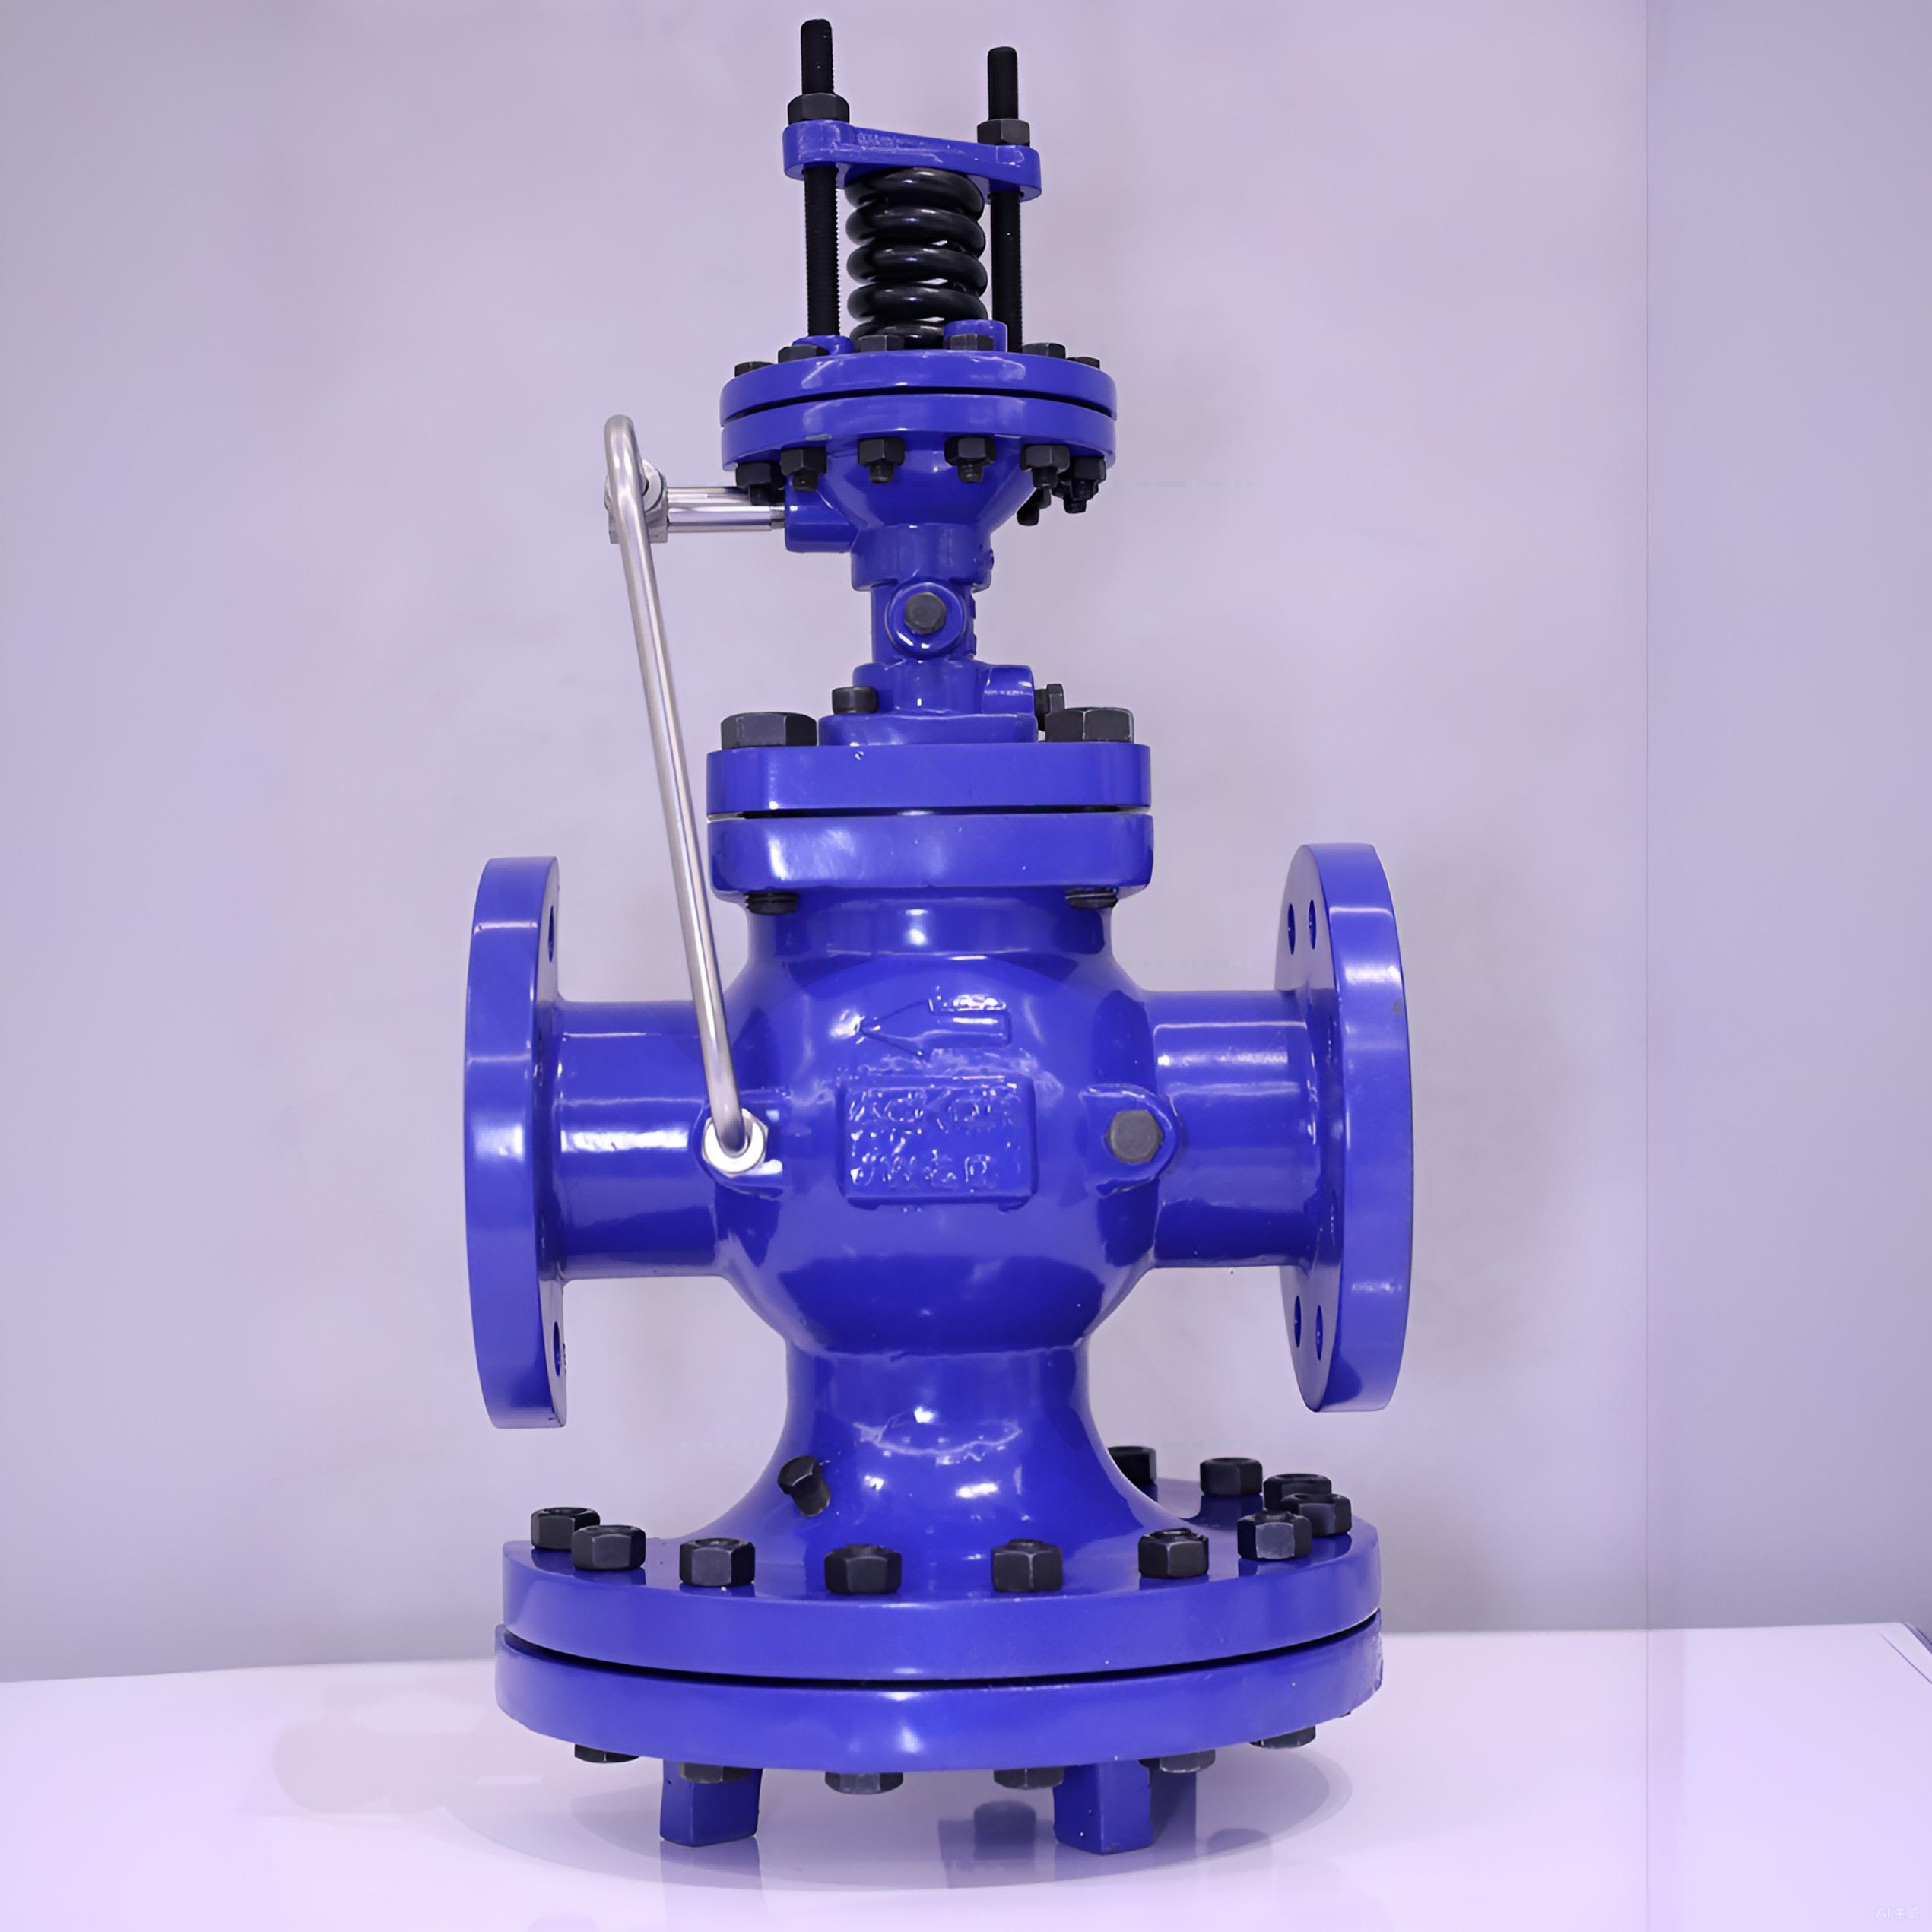
औद्योगिक तरल नियंत्रण प्रणालियाँ अपनी आदर्श संचालन स्थितियों को बनाए रखने और उपकरण सुरक्षा सुनिश्चित करने के लिए उन्नत वॉल्व तंत्र पर भारी निर्भरता रखती हैं। इन प्रणालियों में सबसे महत्वपूर्ण घटकों में से एक दबाव को नियंत्रित करने वाले वॉल्व हैं, जिनमें विभिन्न अनुप्रयोगों के लिए अलग-अलग संचालन तंत्र विशिष्ट उद्देश्यों की सेवा करते हैं। प्रत्यक्ष-क्रियाशील और पायलट-संचालित वॉल्व विन्यासों के मूलभूत अंतरों को समझना उन इंजीनियरों और सुविधा प्रबंधकों के लिए आवश्यक हो जाता है जिन्हें अपनी विशिष्ट संचालन आवश्यकताओं के लिए सबसे उपयुक्त दबाव कम करने वाला वाल्व प्रौद्योगिकी का चयन करने की आवश्यकता होती है।
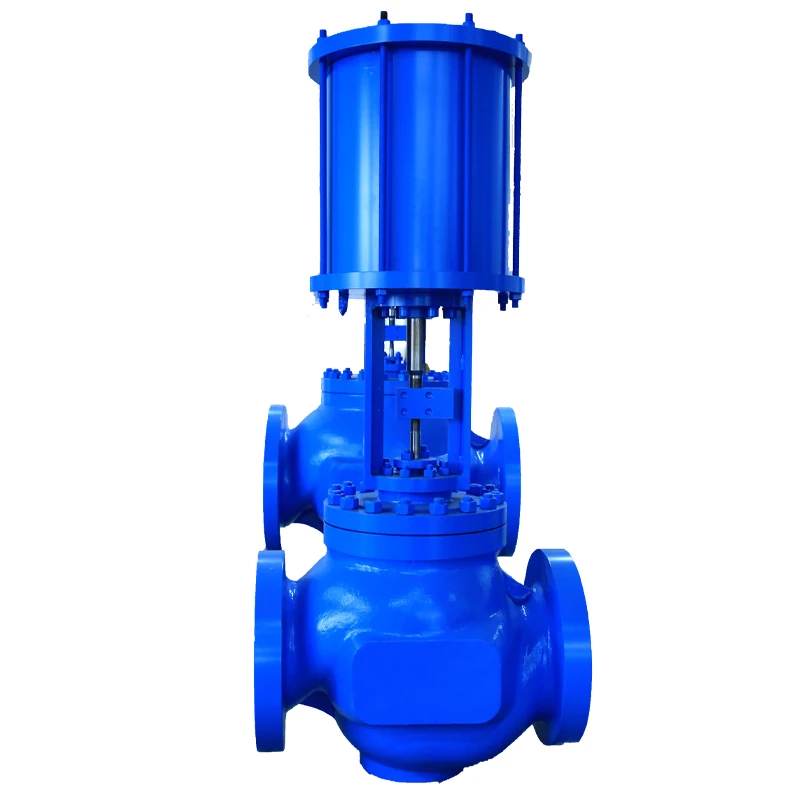
इन दो वाल्व संचालन सिद्धांतों के बीच का अंतर प्रतिक्रिया समय और सटीकता से लेकर रखरखाव की आवश्यकताओं और स्थापना लागत तक सभी को प्रभावित करता है। जबकि दोनों का मूल उद्देश्य द्रव प्रवाह और दबाव को नियंत्रित करना है, उनके आंतरिक तंत्र, प्रदर्शन विशेषताएँ और उपयुक्त अनुप्रयोगों में काफी अंतर है। यह व्यापक विश्लेषण आधुनिक औद्योगिक वातावरणों में वाल्व चयन के निर्णयों को प्रभावित करने वाले तकनीकी विनिर्देशों, संचालनात्मक लाभों और व्यावहारिक विचारों की जाँच करता है।
उचित वाल्व प्रकार का चयन करने के लिए प्रणाली के मापदंडों—जैसे प्रवाह दर, दाब अंतर, प्रतिक्रिया समय की आवश्यकताएँ और पर्यावरणीय स्थितियाँ—का सावधानीपूर्ण मूल्यांकन करना आवश्यक है। प्रत्यक्ष-क्रियाशील (डायरेक्ट-एक्टिंग) और पायलट-संचालित (पायलट-ऑपरेटेड) तंत्र के बीच चयन प्रणाली के प्रदर्शन, ऊर्जा दक्षता और दीर्घकालिक संचालन लागत पर महत्वपूर्ण प्रभाव डाल सकता है। इंजीनियरों को दाब नियमन अनुप्रयोगों के लिए वाल्व प्रौद्योगिकियों के विनिर्देशण के समय स्थापना स्थान की सीमाएँ, रखरखाव तक पहुँच की सुविधा और मौजूदा नियंत्रण प्रणालियों के साथ संगतता जैसे कारकों पर विचार करना आवश्यक है।
मूलभूत संचालन सिद्धांत
प्रत्यक्ष-क्रियाशील वाल्व तंत्र
प्रत्यक्ष-क्रियाशील वाल्व एक सरल यांत्रिक सिद्धांत के माध्यम से कार्य करते हैं, जिसमें क्रियाशील बल को सीधे वाल्व बंद करने वाले अवयव पर लगाया जाता है। इन प्रणालियों में, क्रियाकारी बल सीधे प्रक्रिया दाब और स्प्रिंग बल को पार करता है ताकि वाल्व डिस्क या प्लग की स्थिति निर्धारित की जा सके। इनपुट संकेत और वाल्व की स्थिति के बीच यह सीधा संबंध एक सरल, विश्वसनीय नियंत्रण तंत्र बनाता है जो नियंत्रण संकेतों में परिवर्तन के प्रति भविष्यवाणि योग्य ढंग से प्रतिक्रिया करता है।
प्रत्यक्ष-क्रियाशील वाल्व का आंतरिक निर्माण आमतौर पर पायलट-संचालित विकल्पों की तुलना में कम घटकों को शामिल करता है। एकल डायाफ्राम या पिस्टन सीधे वाल्व शाफ्ट से जुड़ा होता है, जिससे मध्यवर्ती नियंत्रण चरणों को समाप्त कर दिया जाता है जो देरी या संभावित विफलता के बिंदुओं का कारण बन सकते हैं। यह सरलीकृत डिज़ाइन प्रत्यक्ष-क्रियाशील दाब कम करने वाले वाल्व यूनिट को उन अनुप्रयोगों के लिए विशेष रूप से उपयुक्त बनाता है जिनमें जटिल मॉडुलेशन आवश्यकताओं के बिना सीधे दाब नियंत्रण की आवश्यकता होती है।
प्रत्यक्ष-क्रियाशील प्रणालियों में नियंत्रण संकेत का संचरण वायवीय, विद्युत या हाइड्रोलिक माध्यमों द्वारा होता है, जिसमें एक्चुएटर बल इनपुट संकेत की तीव्रता के समानुपातिक होता है। वाल्व का खुलना एक्चुएटिंग दबाव या विद्युत धारा में परिवर्तनों के प्रति रैखिक रूप से प्रतिक्रिया करता है, जिससे पूर्वानुमेय प्रवाह विशेषताएँ प्राप्त होती हैं। इनपुट और आउटपुट के बीच यह प्रत्यक्ष संबंध इन वाल्वों को उन अनुप्रयोगों के लिए आदर्श बनाता है जहाँ सटीक स्थिति निर्धारण की तुलना में विश्वसनीय संचालन और तीव्र प्रतिक्रिया समय अधिक महत्वपूर्ण होते हैं।
पायलट-संचालित वाल्व प्रणालियाँ
पायलट-संचालित वाल्व एक दो-चरणीय नियंत्रण तंत्र का उपयोग करते हैं, जिसमें एक छोटा पायलट वाल्व मुख्य वाल्व असेंबली के संचालन को नियंत्रित करता है। पायलट वाल्व, जो आमतौर पर मुख्य वाल्व की तुलना में काफी छोटा होता है, न्यूनतम एक्चुएटिंग बल का उपयोग करके एक बड़े सहायक दबाव को नियंत्रित करता है, जो मुख्य वाल्व बंद करने वाले तत्व को संचालित करता है। यह प्रवर्धन सिद्धांत तुलनात्मक रूप से छोटे नियंत्रण संकेतों का उपयोग करके बड़े वाल्व असेंबली के सटीक नियंत्रण की अनुमति देता है।
पायलट वाल्व असेंबली नियंत्रण संकेत प्राप्त करती है और एक सहायक दबाव स्रोत को संशोधित करती है, जो अक्सर मुख्य प्रक्रिया द्रव या बाहरी आपूर्ति से प्राप्त किया जाता है। यह संशोधित दबाव मुख्य वाल्व शैफ्ट से जुड़े बड़े डायाफ्राम या पिस्टन क्षेत्र पर कार्य करता है, जिससे प्रक्रिया दबाव के विरुद्ध वाल्व की स्थिति निर्धारित करने के लिए आवश्यक बल प्रदान होता है। पायलट प्रणाली मूल रूप से एक दबाव प्रवर्धक के रूप में कार्य करती है, जो छोटे नियंत्रण संकेतों को बड़े कार्य करने वाले बलों में परिवर्तित करती है।
पायलट-संचालित प्रणालियों के भीतर आंतरिक प्रतिपुष्टि तंत्र में अक्सर स्थिति सेंसर और दबाव ट्रांसड्यूसर शामिल होते हैं, जो बंद-लूप नियंत्रण क्षमताएँ प्रदान करते हैं। ये प्रतिपुष्टि प्रणालियाँ पायलट वाल्व को मुख्य वाल्व की स्थिति के सटीक नियंत्रण को बनाए रखने के लिए लगातार समायोजन करने में सक्षम बनाती हैं। पायलट-संचालित दबाव कम करने वाले वाल्व प्रणालियों की उन्नत नियंत्रण वास्तुकला उन्हें उच्च सटीकता और स्थिरता की आवश्यकता वाले अनुप्रयोगों के लिए विशेष रूप से प्रभावी बनाती है, जो विभिन्न प्रक्रिया स्थितियों के तहत कार्य करते हैं।
प्रदर्शन विशेषताएँ और प्रतिक्रिया गतिशीलता
गति और प्रतिक्रियाशीलता की तुलना
प्रत्यक्ष-क्रियाशील वाल्वों में सामान्यतः उनके सरलीकृत यांत्रिक निर्माण और कम मध्यवर्ती नियंत्रण चरणों के कारण तीव्र प्रतिक्रिया समय होते हैं। पायलट प्रवर्धन देरी के अभाव के कारण नियंत्रण संकेतों में परिवर्तन तुरंत वाल्व गति में अनुवादित हो जाते हैं। प्रत्यक्ष-क्रियाशील प्रणालियों के लिए प्रतिक्रिया समय आमतौर पर एक्ट्यूएटर के आकार और वाल्व निर्माण के आधार पर मिलीसेकंड से कुछ सेकंड तक होता है। यह तीव्र प्रतिक्रिया उन अनुप्रयोगों के लिए उपयुक्त बनाती है जिनमें प्रक्रिया की परिस्थितियों में बदलाव के अनुसार त्वरित समायोजन की आवश्यकता होती है।
पायलट-संचालित प्रणालियाँ पायलट वाल्व के संचालन और मुख्य एक्चुएटर तक दबाव संचरण के लिए आवश्यक समय के कारण सहज रूप से देरी पैदा करती हैं। हालाँकि, आधुनिक पायलट-संचालित दबाव कम करने वाले वाल्व के डिज़ाइन में तीव्र-प्रतिक्रिया वाले पायलट वाल्व और अनुकूलित वायु चलित परिपथों को शामिल किया गया है ताकि इन देरियों को न्यूनतम किया जा सके। प्रत्यक्ष-संचालित विकल्पों की तुलना में थोड़ा धीमे होने के बावजूद, अच्छी तरह से डिज़ाइन की गई पायलट प्रणालियाँ अधिकांश औद्योगिक नियंत्रण अनुप्रयोगों के लिए उपयुक्त प्रतिक्रिया समय प्राप्त कर सकती हैं, जो आमतौर पर पूर्ण स्ट्रोक संचालन के लिए एक से पाँच सेकंड के भीतर होता है।
प्रतिक्रिया के गुण भी प्रत्यक्ष-कार्य करने वाले और पायलट-संचालित विन्यासों के बीच आकार के अंतर पर निर्भर करते हैं। बड़े प्रत्यक्ष-कार्य करने वाले वाल्वों के लिए समानुपातिक रूप से बड़े एक्चुएटरों की आवश्यकता होती है, जो बढ़े हुए द्रव्यमान और तरल विस्थापन की आवश्यकताओं के कारण प्रतिक्रिया समय को धीमा कर सकते हैं। इसके विपरीत, पायलट-संचालित प्रणालियाँ मुख्य वाल्व के आकार के बावजूद प्रतिक्रिया समय को अपेक्षाकृत स्थिर बनाए रखती हैं, क्योंकि पायलट वाल्व बहुत बड़े मुख्य वाल्व असेंबली के लिए भी छोटा और प्रतिक्रियाशील बना रहता है।
सटीकता और नियंत्रण की सटीकता
नियंत्रण की सटीकता प्रत्यक्ष-क्रियाशील और पायलट-संचालित वाल्व प्रौद्योगिकियों के बीच एक महत्वपूर्ण अंतर है। प्रत्यक्ष-क्रियाशील वाल्व मूल नियंत्रण अनुप्रयोगों के लिए अच्छी सटीकता प्रदान करते हैं, जिनकी सामान्य स्थिति सटीकता पूर्ण स्केल के दो से पाँच प्रतिशत के भीतर होती है। नियंत्रण संकेत और वाल्व की स्थिति के बीच रैखिक संबंध भविष्यवाणि योग्य प्रदर्शन को सुनिश्चित करता है, हालाँकि सटीकता प्रक्रिया के दबाव में परिवर्तन और तापमान परिवर्तनों से प्रभावित हो सकती है, जो एक्चुएटर की विशेषताओं को प्रभावित करते हैं।
पायलट-संचालित प्रणालियाँ आमतौर पर अपने प्रवर्धन सिद्धांतों और जटिल प्रतिपुष्टि नियंत्रण की संभावना के कारण उत्कृष्ट सटीकता प्राप्त करती हैं। पायलट वाल्व को उच्च सटीकता विशेषताओं के साथ डिज़ाइन किया जा सकता है, और यह सटीकता प्रवर्धन तंत्र के माध्यम से मुख्य वाल्व तक स्थानांतरित की जाती है। कई पायलट-संचालित दबाव कम करने वाली वाल्व प्रणालियाँ पूर्ण स्केल के एक प्रतिशत के भीतर स्थिति सटीकता प्राप्त करती हैं, जबकि कुछ विशिष्ट डिज़ाइन उन्नत नियंत्रण एल्गोरिदम के माध्यम से और अधिक उच्च सटीकता स्तर तक पहुँचती हैं।
विभिन्न भार स्थितियों के तहत स्थिरता भी पायलट-संचालित प्रणालियों को पसंद करती है। प्रवर्धन सिद्धांत के कारण पायलट वाल्व दबाव परिवर्तनों या प्रवाह स्थितियों के कारण मुख्य वाल्व के बलों में परिवर्तन के बावजूद भी सटीक नियंत्रण बनाए रख सकता है। प्रत्यक्ष-क्रियाशील वाल्व बदलते प्रक्रिया भार के तहत स्थिति विस्थापन प्रदर्शित कर सकते हैं, विशेष रूप से ऐसे अनुप्रयोगों में जहाँ दबाव परिवर्तन महत्वपूर्ण हों या जहाँ आकार अनुकूलन के लिए एक्चुएटर बल की सीमा न्यूनतम हो।
अनुप्रयोग उपयुक्तता और चयन मापदंड
प्रत्यक्ष-क्रियाशील वाल्वों के औद्योगिक अनुप्रयोग
प्रत्यक्ष-क्रियाशील वाल्व उन अनुप्रयोगों में उत्कृष्ट प्रदर्शन करते हैं जहाँ सरलता, विश्वसनीयता और तीव्र प्रतिक्रिया को निरपेक्ष सटीकता की तुलना में प्राथमिकता दी जाती है। प्रक्रिया उद्योग इन वाल्वों का उपयोग ऑन-ऑफ सेवा, मूलभूत प्रवाह नियंत्रण और उन अनुप्रयोगों के लिए सामान्यतः करते हैं जहाँ प्रक्रिया आवश्यकताओं के लिए मामूली सटीकता पर्याप्त होती है। इनकी मजबूत निर्माण विशेषता और कम विफलता के तरीकों के कारण ये विशेष रूप से कठोर औद्योगिक वातावरणों के लिए उपयुक्त हैं, जहाँ रखरखाव तक पहुँच सीमित हो सकती है।
आकार सीमाएँ प्रत्यक्ष-क्रियाशील वाल्व अनुप्रयोगों के लिए प्राथमिक बाधा हैं। जैसे-जैसे वाल्व का आकार बढ़ता है, आवश्यक एक्चुएटर बल भी समानुपातिक रूप से बढ़ता है, जिससे बड़े वाल्वों के लिए अव्यावहारिक रूप से बड़े और महँगे एक्चुएटर संयोजन बन जाते हैं। अधिकांश प्रत्यक्ष-क्रियाशील दबाव कम करने वाला वाल्व प्रणालियाँ आमतौर पर मध्यम आकार तक आर्थिक रूप से व्यवहार्य होती हैं, जिनमें आमतौर पर दबाव रेटिंग और प्रवाह आवश्यकताओं के आधार पर चार से छह इंच तक के पोर्ट व्यास शामिल होते हैं।
आपातकालीन बंद करने के अनुप्रयोग विशेष रूप से प्रत्यक्ष-क्रियाशील वाल्व विशेषताओं से लाभान्वित होते हैं। एक्चुएटर और वाल्व बंद करने वाले अवयव के बीच प्रत्यक्ष यांत्रिक संबंध अतिरिक्त प्रणालियों पर न्यूनतम निर्भरता के साथ विफलता-सुरक्षित संचालन प्रदान करता है। स्प्रिंग-रिटर्न प्रत्यक्ष-क्रियाशील वाल्व पूर्ण नियंत्रण शक्ति के नुकसान की स्थिति में भी विश्वसनीय आपातकालीन बंद करने की क्षमता प्रदान कर सकते हैं, जिससे उन्हें रासायनिक प्रसंस्करण और विद्युत उत्पादन सुविधाओं में सुरक्षा-महत्वपूर्ण अनुप्रयोगों के लिए प्राथमिकता वाले विकल्प बना दिया जाता है।
पायलट-संचालित प्रणालियों के लिए आदर्श अनुप्रयोग
बड़े वाल्व अनुप्रयोग वह मुख्य क्षेत्र हैं जहाँ पायलट-संचालित प्रणालियाँ स्पष्ट लाभ प्रदर्शित करती हैं। वर्धन सिद्धांत के द्वारा बहुत बड़े वाल्वों को संकुचित, प्रतिक्रियाशील पायलट असेंबलियों का उपयोग करके नियंत्रित किया जा सकता है। यह पायलट-संचालित डिज़ाइन को मुख्य भाप लाइनों, बड़े प्रक्रिया पात्रों और उच्च-क्षमता प्रवाह नियंत्रण अनुप्रयोगों के लिए प्राथमिकता वाला विकल्प बनाता है, जहाँ प्रत्यक्ष-क्रियाशील विकल्पों के लिए अत्यधिक बड़े एक्चुएटर की आवश्यकता होगी।
सटीक नियंत्रण अनुप्रयोगों को पायलट-संचालित वाल्व क्षमताओं से काफी लाभ होता है। दवा निर्माण, अर्धचालक प्रसंस्करण और सटीक रासायनिक उत्पादन जैसे कड़ी नियंत्रण सहिष्णुता की आवश्यकता वाले प्रक्रिया उद्योग अक्सर उनकी उत्कृष्ट सट्यता और स्थिरता विशेषताओं के कारण पायलट-संचालित प्रणालियों को निर्दिष्ट करते हैं। जटिल नियंत्रण एल्गोरिदम और प्रतिपुष्टि प्रणालियों को शामिल करने की क्षमता इन वाल्वों को उन्नत प्रक्रिया नियंत्रण रणनीतियों के लिए उपयुक्त बनाती है।
दूरस्थ संचालन क्षमताएँ भी पायलट-संचालित डिज़ाइनों को पसंद करती हैं। छोटा पायलट वाल्व मुख्य वाल्व असेंबली से दूर स्थित किया जा सकता है और नियंत्रण ट्यूबिंग या विद्युत केबलों द्वारा जुड़ा जा सकता है। यह व्यवस्था ऑपरेटरों को नियंत्रण इंटरफ़ेस को सुगम स्थानों पर रखने की अनुमति देती है, जबकि मुख्य दबाव कम करने वाले वाल्व असेंबली को प्रक्रिया के लिए आदर्श स्थानों पर रखा जा सकता है। खतरनाक वातावरण या ऑपरेटर पहुँच सीमित होने वाले स्थानों में दूरस्थ पायलट संचालन विशेष रूप से मूल्यवान सिद्ध होता है।
स्थापना और रखरखाव पर विचार
स्थापना की आवश्यकताएँ और जटिलता
प्रत्यक्ष-क्रियाशील वाल्व के स्थापना में आमतौर पर सीधी-साधारण प्रक्रियाएँ शामिल होती हैं, जिनमें न्यूनतम सहायक कनेक्शन होते हैं। स्व-निहित डिज़ाइन के लिए केवल प्रक्रिया कनेक्शन और नियंत्रण सिग्नल इनपुट की आवश्यकता होती है, जिससे स्थापना की जटिलता और संभावित रिसाव बिंदुओं को कम किया जाता है। पाइपिंग आवश्यकताएँ मुख्य रूप से उचित वाल्व अभिविन्यास और एक्चुएटर असेंबली के लिए पर्याप्त समर्थन पर केंद्रित होती हैं, जो बड़े प्रत्यक्ष-क्रियाशील यूनिटों के लिए काफी भारी हो सकती है।
प्रत्यक्ष-क्रियाशील स्थापनाओं के लिए आवश्यक स्थान को एक्चुएटर असेंबली के अनुकूल बनाना आवश्यक है, जिसका आकार वाल्व के आकार और आवश्यक बल आउटपुट के अनुपात में बढ़ता है। बड़े प्रत्यक्ष-क्रियाशील दबाव कम करने वाले वाल्व की स्थापना के लिए एक्चुएटर माउंटिंग के लिए काफी ऊँचाई या पार्श्व स्पेस की आवश्यकता हो सकती है, जो संयंत्र लेआउट के निर्णयों को प्रभावित कर सकती है। हालाँकि, सहायक उपकरणों की अनुपस्थिति समग्र स्थापना योजना को सरल बनाती है और अंतर-कनेक्शन की जटिलता को कम करती है।
पायलट-संचालित स्थापनाओं के लिए पायलट वाल्व माउंटिंग, नियंत्रण लाइन रूटिंग और सहायक दबाव कनेक्शन के लिए अतिरिक्त विचारों की आवश्यकता होती है। पायलट वाल्व असेंबली को मुख्य वाल्व पर सीधे माउंट किया जा सकता है या दूर स्थित किया जा सकता है, जिसमें से प्रत्येक दृष्टिकोण विशिष्ट अनुप्रयोगों के लिए अलग-अलग लाभ प्रदान करता है। नियंत्रण लाइन स्थापना में दबाव रेटिंग, तापमान समायोजन और यांत्रिक क्षति या पर्यावरणीय उजागर होने से सुरक्षा को ध्यान में रखना आवश्यक है।
रखरखाव आवश्यकताएँ और सेवा योग्यता
प्रत्यक्ष-क्रियाशील वाल्वों के लिए रखरखाव प्रक्रियाएँ सामान्यतः कम घटकों के साथ और सरल ट्रबलशूटिंग प्रोटोकॉल के साथ जुड़ी होती हैं। एक्चुएटर और वाल्व बंद करने वाले तत्व के बीच प्रत्यक्ष यांत्रिक संबंध निदान प्रक्रियाओं को सीधा बनाता है। नियमित रखरखाव में आमतौर पर एक्चुएटर डायाफ्राम या सील के प्रतिस्थापन, स्प्रिंग निरीक्षण और वाल्व ट्रिम की जाँच पर ध्यान केंद्रित किया जाता है। कम घटक संख्या संभावित विफलता मोड को कम करती है और स्पेयर पार्ट्स के इन्वेंटरी आवश्यकताओं को सरल बनाती है।
पायलट-संचालित प्रणालियों की बढ़ी हुई जटिलता के कारण उन्हें अधिक व्यापक रखरखाव प्रोटोकॉल की आवश्यकता होती है। रखरखाव प्रक्रियाओं में पायलट वाल्व और मुख्य वाल्व दोनों घटकों को शामिल करना आवश्यक है, जिनमें पायलट डायाफ्राम, नियंत्रण छिद्र और दबाव संवेदन तत्व शामिल हैं। अतिरिक्त घटकों से विफलता के संभावित तरीकों में वृद्धि होती है, लेकिन ये रखरखाव गतिविधियों के दौरान आंशिक प्रणाली संचालन के अवसर भी प्रदान करते हैं, क्योंकि पायलट वाल्व की मरम्मत अक्सर पूर्ण प्रणाली बंद किए बिना की जा सकती है।
नैदानिक क्षमताएँ अक्सर उनकी उन्नत नियंत्रण प्रणालियों और अंतर्निर्मित उपकरणों के कारण पायलट-संचालित डिज़ाइनों को प्राथमिकता देती हैं। कई आधुनिक पायलट-संचालित दबाव कम करने वाले वाल्व प्रणालियों में स्थिति प्रतिक्रिया, दबाव निगरानी और नैदानिक क्षमताएँ शामिल होती हैं, जो भविष्यवाणी आधारित रखरखाव रणनीतियों को सुगम बनाती हैं। ये उन्नत सुविधाएँ अनियोजित अवरोध को कम कर सकती हैं और रखरखाव नियोजन को अनुकूलित कर सकती हैं, हालाँकि इनका प्रभावी उपयोग करने के लिए अधिक कुशल रखरखाव कर्मियों की आवश्यकता होती है।
आर्थिक कारक और लागत विश्लेषण
प्रारंभिक निवेश पर विचार
प्रत्यक्ष-क्रियाशील और पायलट-संचालित वाल्वों के बीच प्रारंभिक लागत तुलना आकार आवश्यकताओं और प्रदर्शन विनिर्देशों पर भारी मात्रा में निर्भर करती है। छोटे अनुप्रयोगों के लिए, प्रत्यक्ष-क्रियाशील वाल्व आमतौर पर उनके सरल निर्माण और कम घटकों के कारण कम प्रारंभिक लागत प्रदान करते हैं। जैसे-जैसे आकार बढ़ता है, प्रत्यक्ष-क्रियाशील प्रणालियों का लागत लाभ कम स्पष्ट हो जाता है, क्योंकि एक्चुएटर आवश्यकताओं और संबंधित संरचनात्मक मजबूती में आनुपातिक वृद्धि होती है।
पायलट-संचालित प्रणालियाँ आमतौर पर उनके उन्नत नियंत्रण तंत्र और अतिरिक्त घटकों के कारण उच्च प्रारंभिक मूल्य की माँग करती हैं। हालाँकि, बड़े वाल्व अनुप्रयोगों के लिए एक्चुएटर आकार की आवश्यकताओं में कमी और सरलीकृत स्थापना प्रक्रियाओं के कारण लागत अंतर की भरपाई की जा सकती है। आर्थिक क्रॉसओवर बिंदु आमतौर पर मध्यम वाल्व आकारों पर होता है, जहाँ व्यावहारिक एक्चुएटर आयाम प्राप्त करने के लिए पायलट प्रवर्धन आवश्यक हो जाता है।
प्रणाली एकीकरण लागतें भी आर्थिक तुलनाओं को प्रभावित करती हैं। प्रत्यक्ष-क्रियाशील वाल्वों को बड़े नियंत्रण संकेतों और अधिक मजबूत माउंटिंग संरचनाओं की आवश्यकता हो सकती है, जिससे संबद्ध उपकरण लागतों में संभावित वृद्धि हो सकती है। पायलट-संचालित दबाव कम करने वाले वाल्व प्रणालियाँ अक्सर आधुनिक नियंत्रण प्रणालियों के साथ अधिक सुग्राही रूप से एकीकृत होती हैं और सुधारित प्रक्रिया दक्षता तथा कम ऊर्जा खपत के माध्यम से दीर्घकालिक लागत लाभ प्रदान कर सकती हैं।
दीर्घकालिक संचालन अर्थव्यवस्था
संचालन लागत विश्लेषण में ऊर्जा खपत, रखरखाव की आवश्यकताएँ और प्रक्रिया दक्षता के प्रभावों पर विचार करना आवश्यक है। प्रत्यक्ष-क्रियाशील वाल्व आमतौर पर बड़े एक्चुएटर आवश्यकताओं के कारण अधिक नियंत्रण ऊर्जा की खपत करते हैं, विशेष रूप से ऐसे अनुप्रयोगों में जहाँ निरंतर मॉड्यूलेशन की आवश्यकता होती है। प्रत्यक्ष यांत्रिक कपलिंग के कारण बार-बार चक्रण की स्थितियों में घर्षण दर भी अधिक हो सकती है, जिससे दीर्घकालिक रखरखाव लागतों में संभावित वृद्धि हो सकती है।
पायलट-संचालित प्रणालियाँ अक्सर सुधारित नियंत्रण सटीकता और प्रक्रिया अनुकूलन क्षमताओं के माध्यम से दीर्घकालिक आर्थिकता में उत्कृष्टता प्रदर्शित करती हैं। बढ़ी हुई सटीकता से प्रक्रिया अनुप्रयोगों में अपव्यय कम हो सकता है, उत्पादन बेहतर हो सकता है और ऊर्जा खपत कम हो सकती है। उत्पाद उन्नत नैदानिक क्षमताएँ भविष्यवाणी आधारित रखरखाव रणनीतियों और आपातकालीन मरम्मत की घटनाओं में कमी के माध्यम से रखरखाव लागत को भी कम कर सकती हैं।
जीवन चक्र लागत विश्लेषण में अप्रचलन के जोखिमों और प्रौद्योगिकी के विकास पर विचार करना चाहिए। पायलट-संचालित प्रणालियाँ भविष्य के नियंत्रण प्रणाली अपग्रेड और प्रक्रिया संशोधनों के प्रति अधिक अनुकूलन क्षमता प्रदान कर सकती हैं। आधुनिक पायलट-संचालित दबाव कम करने वाले वाल्व प्रणालियों की उन्नत नियंत्रण क्षमताएँ बदलती प्रक्रिया आवश्यकताओं के तहत सुधारित संचालन लचीलापन और विस्तारित सेवा जीवन के माध्यम से उच्च प्रारंभिक लागत को औचित्यपूर्ण ठहरा सकती हैं।
अक्सर पूछे जाने वाले प्रश्न
प्रत्यक्ष-क्रियाशील वाल्वों की मुख्य आकार सीमाएँ पायलट-संचालित प्रणालियों की तुलना में क्या हैं?
प्रत्यक्ष-क्रियाशील वाल्वों का उपयोग बड़े आकारों के लिए अव्यावहारिक हो जाता है, क्योंकि एक्चुएटर के लिए आवश्यक बल वाल्व के क्षेत्रफल और दाब अंतर के समानुपातिक रूप से बढ़ता है। अधिकांश प्रत्यक्ष-क्रियाशील प्रणालियाँ आर्थिक रूप से ४ से ६ इंच व्यास तक के वाल्व आकारों तक ही सीमित हैं, जबकि पायलट-संचालित प्रणालियाँ संकुचित पायलट असेंबलियों का उपयोग करके लगभग किसी भी आकार के वाल्वों को नियंत्रित कर सकती हैं। पायलट प्रणालियों में प्रवर्धन सिद्धांत छोटे नियंत्रण बलों को बड़े वाल्व असेंबलियों को कुशलतापूर्वक संचालित करने की अनुमति देता है।
प्रत्यक्ष-क्रियाशील और पायलट-संचालित दाब कम करने वाले वाल्वों के प्रतिक्रिया समय में क्या अंतर होता है?
प्रत्यक्ष-क्रियाशील वाल्वों का प्रतिक्रिया समय आमतौर पर उनके सरलीकृत यांत्रिक निर्माण के कारण तेज़ होता है, जिससे मिलीसेकंड से कुछ सेकंड तक की प्रतिक्रिया समय प्राप्त होता है। पायलट-संचालित प्रणालियाँ पायलट वाल्व के संचालन और दबाव संचरण के कारण थोड़ी देरी का कारण बनती हैं, जिनका पूर्ण स्ट्रोक संचालन आमतौर पर एक से पाँच सेकंड के भीतर होता है। हालाँकि, आधुनिक पायलट डिज़ाइन अनुकूलित पायलट वाल्वों और वायवीय परिपथों के माध्यम से इन देरियों को कम करते हैं, जिससे अधिकांश अनुप्रयोगों के लिए प्रतिक्रिया समय के अंतर कम महत्वपूर्ण हो जाते हैं।
कौन-सा वाल्व प्रकार सटीक अनुप्रयोगों के लिए बेहतर नियंत्रण सटीकता प्रदान करता है?
पायलट-संचालित वाल्व आमतौर पर उत्कृष्ट नियंत्रण सटीकता प्राप्त करते हैं, जो सीधे-कार्य करने वाले वाल्व की तुलना में पूर्ण स्केल के एक प्रतिशत के भीतर होती है, जबकि सीधे-कार्य करने वाले वाल्व के लिए यह दो से पाँच प्रतिशत होती है। पायलट प्रवर्धन सिद्धांत और जटिल प्रतिपुष्टि नियंत्रण प्रणालियों की संभावना के कारण इनकी सटीक स्थिति निर्धारण क्षमता और विभिन्न प्रक्रिया परिस्थितियों के तहत उत्कृष्ट स्थिरता होती है। यह बढ़ी हुई सटीकता पायलट-संचालित प्रणालियों को फार्मास्यूटिकल, सेमीकंडक्टर और सटीक रासायनिक प्रसंस्करण उद्योगों में कड़ी नियंत्रण सहिष्णुता की आवश्यकता वाले अनुप्रयोगों के लिए प्राथमिकता देती है।
इन वाल्व प्रकारों के बीच चयन करते समय किन रखरोट विचारों का मूल्यांकन किया जाना चाहिए?
प्रत्यक्ष-क्रियाशील वाल्वों का रखरखाव सरल होता है, क्योंकि इनमें घटकों की संख्या कम होती है और निदान प्रक्रियाएँ सीधी-साधारण होती हैं, जो मुख्य रूप से एक्चुएटर डायाफ्राम और वाल्व ट्रिम पर केंद्रित होती हैं। पायलट-संचालित प्रणालियों के लिए पायलट और मुख्य वाल्व दोनों घटकों को शामिल करने वाले अधिक व्यापक रखरखाव प्रोटोकॉल की आवश्यकता होती है, लेकिन अक्सर ये उन्नत निदान क्षमताएँ भी प्रदान करती हैं जो भविष्यवाणी-आधारित रखरखाव रणनीतियों को सुगम बनाती हैं। यह चयन उपलब्ध रखरखाव विशेषज्ञता पर निर्भर करता है तथा यह तय करने पर कि क्या सरलीकृत सेवा या उन्नत निदान क्षमताएँ ऑपरेशनल आवश्यकताओं के अधिक अनुकूल हैं।
विषय-सूची
- मूलभूत संचालन सिद्धांत
- प्रदर्शन विशेषताएँ और प्रतिक्रिया गतिशीलता
- अनुप्रयोग उपयुक्तता और चयन मापदंड
- स्थापना और रखरखाव पर विचार
- आर्थिक कारक और लागत विश्लेषण
-
अक्सर पूछे जाने वाले प्रश्न
- प्रत्यक्ष-क्रियाशील वाल्वों की मुख्य आकार सीमाएँ पायलट-संचालित प्रणालियों की तुलना में क्या हैं?
- प्रत्यक्ष-क्रियाशील और पायलट-संचालित दाब कम करने वाले वाल्वों के प्रतिक्रिया समय में क्या अंतर होता है?
- कौन-सा वाल्व प्रकार सटीक अनुप्रयोगों के लिए बेहतर नियंत्रण सटीकता प्रदान करता है?
- इन वाल्व प्रकारों के बीच चयन करते समय किन रखरोट विचारों का मूल्यांकन किया जाना चाहिए?