EN
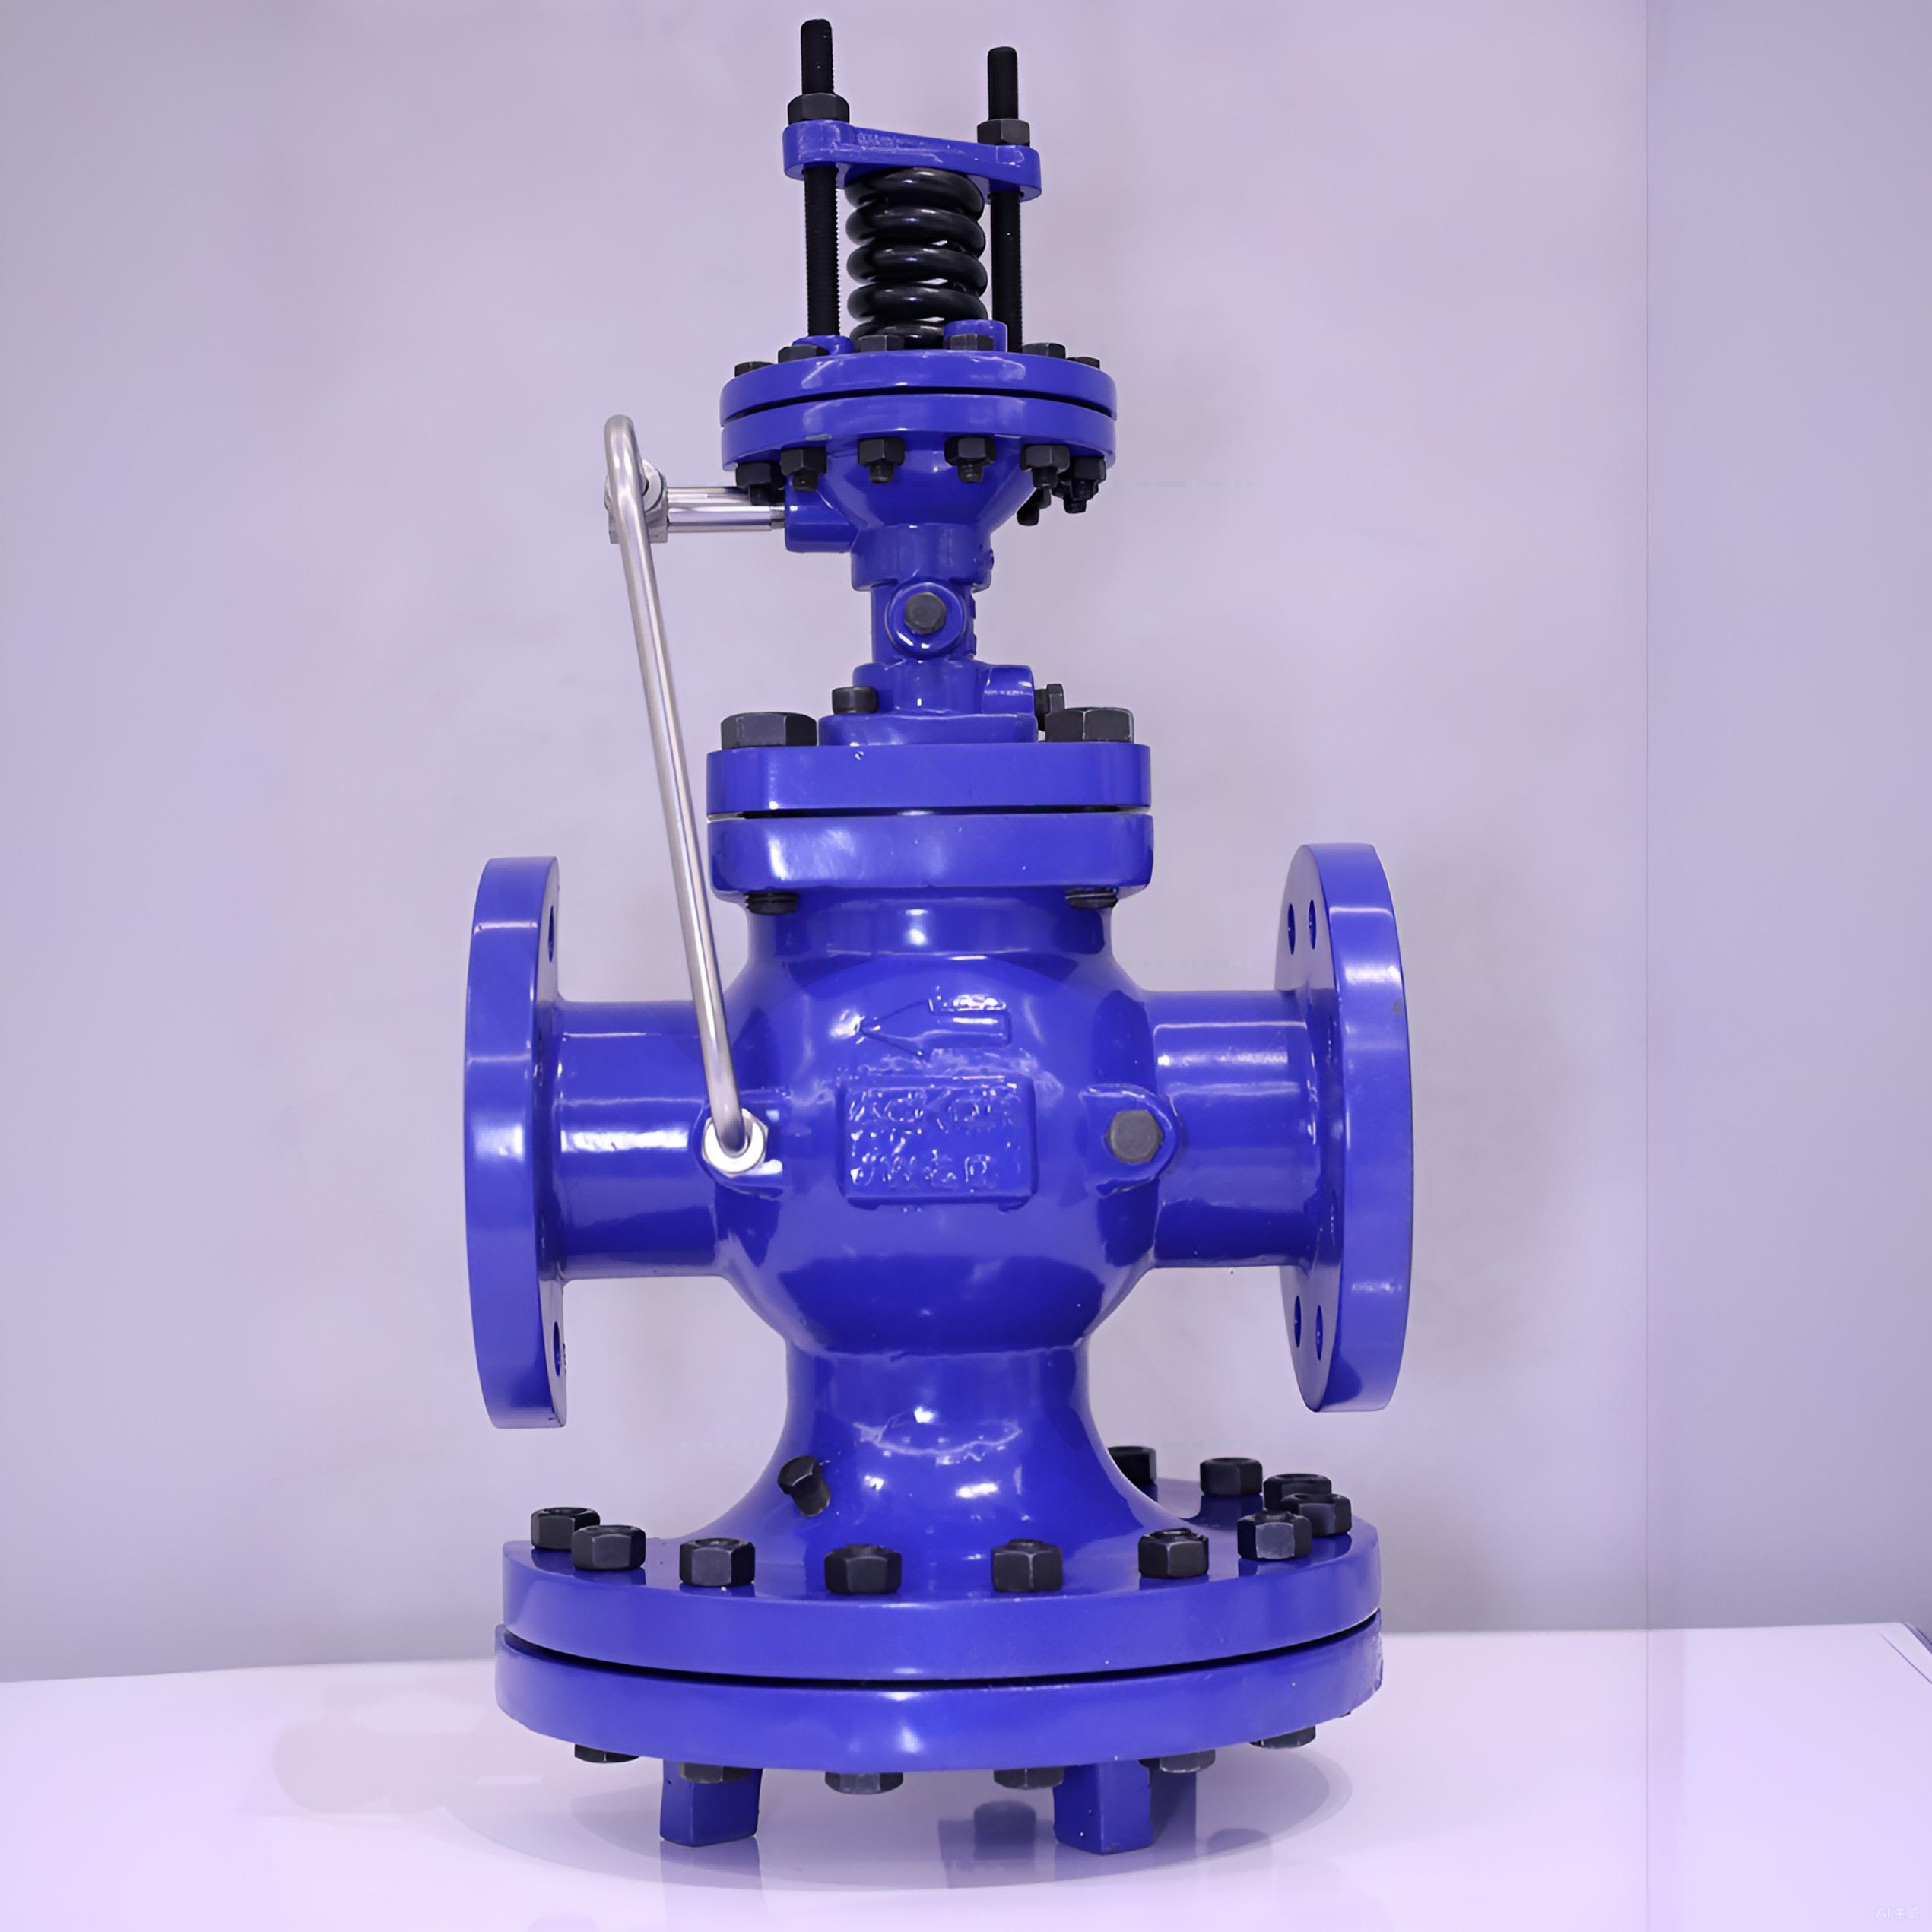
ລະບົບຄວບຄຸມຂອງຂົ້ນສານໃນອຸດສາຫະກຳ ພຶ່ງພາເຄື່ອງຈັກທີ່ມີຄວາມຊັບຊື້ນສູງເພື່ອຄວບຄຸມສະພາບການປະຕິບັດງານໃຫ້ດີທີ່ສຸດ ແລະ ຮັບປະກັນຄວາມປອດໄພຂອງອຸປະກອນ. ໃນບ່ວງທີ່ສຳຄັນທີ່ສຸດຂອງລະບົບເຫຼົ່ານີ້ແມ່ນວາວທີ່ຄວບຄຸມຄວາມກົດດັນ, ໂດຍທີ່ກົກກົງການປະຕິບັດງານທີ່ແຕກຕ່າງກັນຈະເຮັດຫນ້າທີ່ທີ່ແຕກຕ່າງກັນໃນການນຳໃຊ້ທີ່ແຕກຕ່າງກັນ. ການເຂົ້າໃຈຄວາມແຕກຕ່າງທີ່ເປັນພື້ນຖານລະຫວ່າງການຈັດຕັ້ງວາວທີ່ເຮັດວຽກໂດຍກົງ ແລະ ວາວທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກທາງໄກ ແມ່ນເປັນສິ່ງຈຳເປັນສຳລັບວິສະວະກອນ ແລະ ຜູ້ຈັດການສິ່ງອຳນວຍຄວາມສະດວກ ເພື່ອເລືອກເອົາເຕັກໂນໂລຢີທີ່ເໝາະສົມທີ່ສຸດ ຄ່າຫຼຸດອຸນຫະພູມ ສຳລັບຄວາມຕ້ອງການການປະຕິບັດງານທີ່ເປັນເອກະລັກຂອງເຂົາ.
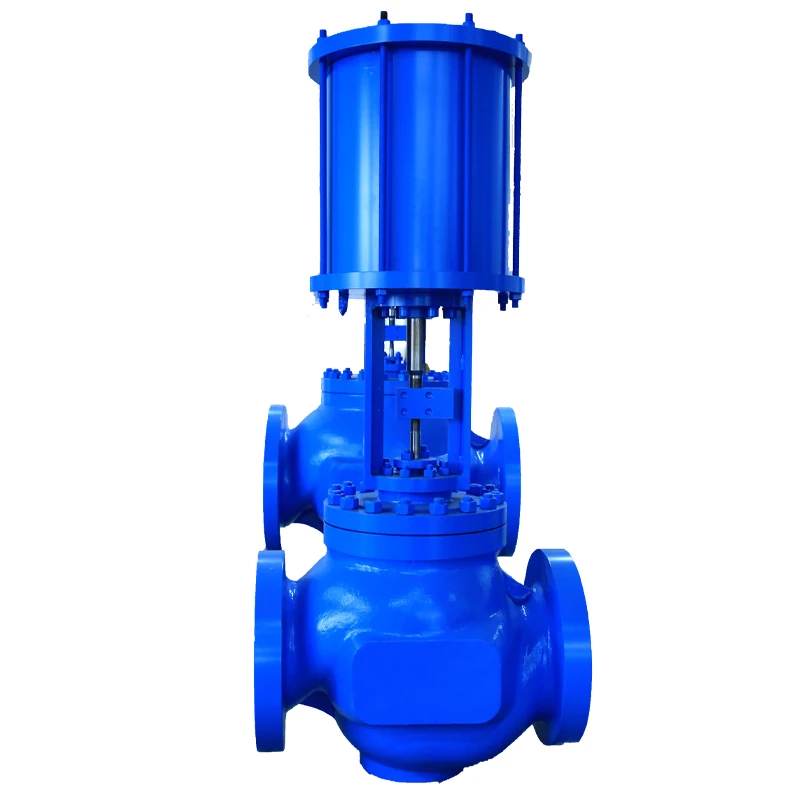
ຄວາມແຕກຕ່າງລະຫວ່າງຫຼັກການການເຮັດວຽກຂອງວາວສອງຊະນິດນີ້ມີຜົນຕໍ່ທຸກສິ່ງທຸກຢ່າງ ເລີ່ມຈາກເວລາທີ່ຕອບສະຫນອງ ແລະ ຄວາມຖືກຕ້ອງ ໄປຈົນເຖິງຄວາມຕ້ອງການໃນການບໍາລຸງຮັກສາ ແລະ ຕົ້ນທຶນໃນການຕິດຕັ້ງ. ເຖິງແມ່ນວ່າທັງສອງຊະນິດຈະມີຈຸດປະສົງພື້ນຖານຄືກັນ ເພື່ອຄວບຄຸມການໄຫຼ ແລະ ຄວາມດັນຂອງຂົ້ນເຫຼວ ແຕ່ກົກກາຍພາຍໃນ ລັກສະນະການປະຕິບັດ ແລະ ການນຳໃຊ້ທີ່ເໝາະສົມຂອງມັນແຕກຕ່າງກັນຢ່າງມີນັກ. ການວິເຄາະຢ່າງລະອອນນີ້ຈະສຶກສາລາຍລະອຽດດ້ານເຕັກນິກ ຂໍ້ດີໃນການປະຕິບັດ ແລະ ຄຳພິຈາລະນາທີ່ເປັນປະຈຳວັນ ເຊິ່ງເປັນປັດໄຈທີ່ມີອິດທິພົວຕໍ່ການເລືອກວາວໃນສະພາບແວດລ້ອມອຸດສາຫະກຳທີ່ທັນສະໄໝ.
ການເລືອກປະເພດວາວທີ່ເໝາະສົມຕ້ອງໃຊ້ການປະເມີນຢ່າງລະອຽດເຖິງບັນດາປັດໄຈຂອງລະບົບ ລວມທັງອັດຕາການໄຫຼ ຄວາມແຕກຕ່າງຂອງຄວາມດັນ ຄວາມຕ້ອງການເວລາຕອບສະໜອງ ແລະ ສະພາບແວດລ້ອມ. ການເລືອกระຫວ່າງກົກໄຟຟ້າທີ່ເຮັດວຽກໂດຍກົງ ແລະ ກົກໄຟຟ້າທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກໄລຍະໄກ ສາມາດສົ່ງຜົນຕໍ່ປະສິດທິພາບຂອງລະບົບ ປະສິດທິພາບດ້ານພະລັງງານ ແລະ ຄ່າໃຊ້ຈ່າຍໃນການດຳເນີນງານໃນໄລຍະຍາວໄດ້ຢ່າງມີນັກ. ວິສະວະກອນຈຳເປັນຕ້ອງພິຈາລະນາບັນດາປັດໄຈເຊັ່ນ: ຂໍ້ຈຳກັດດ້ານພື້ນທີ່ສຳລັບການຕິດຕັ້ງ ຄວາມສາມາດໃນການເຂົ້າເຖິງເພື່ອການບໍາຮັກສາ ແລະ ຄວາມເຂົ້າກັນໄດ້ກັບລະບົບຄວບຄຸມທີ່ມີຢູ່ເດີມ ເມື່ອກຳນົດເຕັກໂນໂລຊີວາວສຳລັບການຄວບຄຸມຄວາມດັນ.
塬ລະບົບການເຮັດວຽກພື້ນຖານ
ກົກໄຟຟ້າທີ່ເຮັດວຽກໂດຍກົງ
ວາວທີ່ເຮັດວຽກໂດຍກົງເຮັດວຽກຜ່ານຫຼັກການເຄື່ອງຈັກທີ່ງ່າຍດາຍ ໂດຍທີ່ແຮງທີ່ເຮັດໃຫ້ເຄື່ອນໄຫວຖືກນຳໃຊ້ໂດຍກົງຕໍ່ອົງປະກອບການປິດວາວ. ໃນລະບົບເຫຼົ່ານີ້ ແຮງຈາກອຸປະກອນຂັບເຄື່ອນຈະເຮັດໃຫ້ເກີດການເຄື່ອນໄຫວໂດຍກົງເພື່ອເອົາຊະນະຄວາມກົດດັນຂອງຂະບວນການ ແລະ ແຮງຈາກສະປີຣ໌ ເພື່ອຈັດຕັ້ງຕຳແຫນ່ງຂອງຈານວາວ ຫຼື ຕົວອຸດົມ. ຄວາມສຳພັນໂດຍກົງລະຫວ່າງສັນຍານການປ້ອນເຂົ້າ ແລະ ຕຳແຫນ່ງຂອງວາວນີ້ເຮັດໃຫ້ເກີດເປັນເຄື່ອງຈັກການຄວບຄຸມທີ່ງ່າຍດາຍ ແລະ ເຊື່ອຖືໄດ້ ເຊິ່ງຈະຕອບສະຫນອງຢ່າງຄາດເດົາໄດ້ຕໍ່ການປ່ຽນແປງຂອງສັນຍານການຄວບຄຸມ.
ການສ້າງສ່ວນພາຍໃນຂອງວາວທີ່ເຮັດວຽກໂດຍກົງມັກຈະປະກອບດ້ວຍຊິ້ນສ່ວນທີ່ໜ້ອຍກວ່າເທື່ອລະວາວທີ່ເຮັດວຽກດ້ວຍການຂັບເຄື່ອນຈາກສ່ວນປະຕິບັດ. ແຕ່ລະໄຟລະມີເຟີຣີ່ ຫຼື ປຸ້ມທີ່ເຊື່ອມຕໍ່ໂດຍກົງກັບກົງເລື່ອນວາວ ເຊິ່ງເຮັດໃຫ້ບໍ່ມີຂັ້ນຕອນການຄວບຄຸມກາງທີ່ອາດຈະເຮັດໃຫ້ເກີດຄວາມຊ້າ ຫຼື ຈຸດທີ່ອາດຈະເກີດຄວາມລົ້ມເຫຼວ. ການອອກແບບທີ່ງ່າຍດາຍນີ້ເຮັດໃຫ້ຫົວໜ່ວຍວາວຫຼຸດຄວາມກົດດັນທີ່ເຮັດວຽກໂດຍກົງເໝາະສົມເປັນຢ່າງຍິ່ງສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການການຄວບຄຸມຄວາມກົດດັນທີ່ງ່າຍດາຍ ໂດຍບໍ່ຕ້ອງການການປັບຄວາມເຂັ້ມຂົ້ນທີ່ສັບສົນ.
ການຖ່າຍໂອນສັນຍານຄວບຄຸມໃນລະບົບທີ່ເຮັດວຽກໂດຍກົງເກີດຂຶ້ນຜ່ານທາງອາກາດ, ຟີເຟີຟີ, ຫຼື ນ້ຳມັນຫຼືນ້ຳ, ໂດຍທີ່ແຮງທີ່ເຮັດໃຫ້ເຄື່ອນໄຫວຈະສຳພັນກັບຄວາມເຂັ້ມຂຸ້ນຂອງສັນຍານທີ່ປ້ອນເຂົ້າຢ່າງສອດຄ່ອງ. ການເປີດຂອງວາວຈະຕອບສະຫນອງຕາມແບບເສັ້ນຊື່ຕໍ່ການປ່ຽນແປງຂອງຄວາມກົດດັນທີ່ເຮັດໃຫ້ເຄື່ອນໄຫວ ຫຼື ຄ່າປະຈຸບັນທີ່ເຂົ້າໄປໃນວາວ, ເຮັດໃຫ້ມີລັກສະນະການໄຫຼທີ່ຄາດການໄດ້ຢ່າງຊັດເຈນ. ຄວາມສຳພັນໂດຍກົງລະຫວ່າງສັນຍານທີ່ປ້ອນເຂົ້າ ແລະ ຜົນໄດ້ຮັບທີ່ອອກມານີ້ເຮັດໃຫ້ວາວເຫຼົ່ານີ້ເໝາະສຳລັບການນຳໃຊ້ທີ່ຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງບໍ່ໄດ້ເປັນເລື່ອງສຳຄັນທີ່ສຸດ ແຕ່ຄວາມເຊື່ອຖືໄດ້ຂອງການເຮັດວຽກ ແລະ ເວລາຕອບສະຫນອງທີ່ໄວແມ່ນສຳຄັນ.
ລະບົບວາວທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກວາວນ້ອຍ
ວາວທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກວາວນ້ອຍນີ້ໃຊ້ເຄື່ອງຈັກຄວບຄຸມສອງຂັ້ນຕອນ, ໂດຍທີ່ວາວນ້ອຍຈະຄວບຄຸມການເຮັດວຽກຂອງວາວຫຼັກ. ວາວນ້ອຍ, ເຊິ່ງມັກຈະມີຂະໜາດນ້ອຍກວ່າວາວຫຼັກຫຼາຍ, ໃຊ້ແຮງຄວບຄຸມທີ່ນ້ອຍຫຼາຍເພື່ອຄວບຄຸມຄວາມກົດດັນຊ່ວຍທີ່ໃຫຍ່ກວ່າເພື່ອເຮັດໃຫ້ອົງປະກອບປິດ-ເປີດຂອງວາວຫຼັກເຄື່ອນໄຫວ. ຫຼັກການການຂະຫຍາຍນີ້ເຮັດໃຫ້ສາມາດຄວບຄຸມວາວຫຼັກທີ່ມີຂະໜາດໃຫຍ່ໄດ້ຢ່າງຖືກຕ້ອງດ້ວຍສັນຍານຄວບຄຸມທີ່ມີຂະໜາດນ້ອຍ.
ຊຸດວາວທີ່ເປັນຕົວຈັດການຮັບສັນຍານຄວບຄຸມ ແລະ ປັບຄວາມດັນຂອງແຫຼ່ງຄວາມດັນຊ່ວຍ ເຊິ່ງມັກຈະມາຈາກຂອງຫຼືໄຫຼ່ວທີ່ໃຊ້ໃນລະບົບຫຼັກ ຫຼື ຈາກແຫຼ່ງຈັດຫາພາຍນອກ. ຄວາມດັນທີ່ຖືກປັບນີ້ຈະເຮັດງານຕໍ່ເຂດທີ່ໃຫຍ່ຂຶ້ນຂອງເມັມເບຣນ ຫຼື ລູກສູບ ທີ່ເຊື່ອມຕໍ່ກັບກົງເຄື່ອນວາວຫຼັກ ເພື່ອໃຫ້ມີແຮງທີ່ຈຳເປັນໃນການຈັດຕັ້ງວາວໃຫ້ຢູ່ໃນຕຳແຫນ່ງທີ່ຕ້ອງການຕໍ່ຄວາມດັນຂອງລະບົບ. ລະບົບຕົວຈັດການນີ້ເຮັດຫນ້າທີ່ເປັນຕົວທວີຄຳດັນຄວາມດັນ ໂດຍປ່ຽນສັນຍານຄວບຄຸມທີ່ນ້ອຍໃຫ້ເປັນແຮງທີ່ໃຫຍ່ເພື່ອຂັບເຄື່ອນ.
ເຄື່ອງຈັກທີ່ໃຫ້ຂໍ້ມູນກັບຕົວເອງທີ່ຢູ່ໃນລະບົບທີ່ເຮັດວຽກດ້ວຍຕົວຈັດການ ມັກຈະປະກອບດ້ວຍເซັນເຊີວຽກງານຕຳແຫນ່ງ ແລະ ເຄື່ອງວັດແທກຄວາມດັນ ເຊິ່ງໃຫ້ຄວາມສາມາດໃນການຄວບຄຸມລະບົບປິດ. ລະບົບຂໍ້ມູນກັບຕົວເອງເຫຼົ່ານີ້ເຮັດໃຫ້ວາວຕົວຈັດການສາມາດປັບປຸງຢ່າງຕໍ່ເນື່ອງເພື່ອຮັກສາການຄວບຄຸມທີ່ຖືກຕ້ອງຂອງຕຳແຫນ່ງວາວຫຼັກ. ວິທີການຄວບຄຸມທີ່ສັບຊ້ອນຂອງລະບົບວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກດ້ວຍຕົວຈັດການເຮັດໃຫ້ມັນມີປະສິດທິຜົນເປັນຢ່າງຍິ່ງໃນການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ ແລະ ຄວາມສະຖຽນທີ່ດີ ໃນສະພາບການຂອງລະບົບທີ່ປ່ຽນແປງ.
ລັກສະນະດ້ານປະສິດທິພາບ ແລະ ການເຄື່ອນໄຫວຕອບສະຫນອງ
ການປຽບທຽບດ້ານຄວາມໄວ ແລະ ຄວາມໄວໃນການຕອບສະຫນອງ
ວາວທີ່ເຮັດວຽກໂດຍກົງ ມັກຈະມີເວລາຕອບສະຫນອງທີ່ໄວຂຶ້ນ ເນື່ອງຈາກການອອກແບບເຄື່ອງຈັກທີ່ງ່າຍດາຍ ແລະ ມີຂັ້ນຕອນການຄວບຄຸມກາງທີ່ໜ້ອຍລົງ. ການບໍ່ມີການຂະຫຍາຍສັນຍານຜ່ານວາວຊ່ວຍ (pilot amplification) ເຮັດໃຫ້ການປ່ຽນແປງຂອງສັນຍານຄວບຄຸມຖ່າຍໂອນໄປເປັນການເຄື່ອນໄຫວຂອງວາວທັນທີ. ເວລາຕອບສະຫນອງຂອງລະບົບທີ່ເຮັດວຽກໂດຍກົງ ມັກຢູ່ໃນຊ່ວງຫຼາຍມີລິຊີຄອນວິນາທີ ຫຼື ເຖິງບໍ່ກີ່ເທົ່າໃດວິນາທີ ຂຶ້ນກັບຂະໜາດຂອງຕົວຂັບ (actuator) ແລະ ການອອກແບບຂອງວາວ. ຄວາມໄວໃນການຕອບສະຫນອງນີ້ເຮັດໃຫ້ວາວເຫຼົ່ານີ້ເໝາະສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການການປັບປຸງຢ່າງໄວວາງຕໍ່ສະພາບການຂອງຂະບວນການທີ່ປ່ຽນແປງ.
ລະບົບທີ່ເຮັດວຽກດ້ວຍວາວຄຸມທີ່ເປັນຕົວຊີ້ນຳຈະເກີດຄວາມຊ້າທີ່ເປັນລັກສະນະຂອງມັນເນື່ອງຈາກເວລາທີ່ຕ້ອງໃຊ້ໃນການເຮັດວຽກຂອງວາວຄຸມທີ່ເປັນຕົວຊີ້ນຳ ແລະ ການຖ່າຍໂອນຄວາມກົດດັນໄປຫາຕົວຂັບທີ່ຫຼັກ. ເຖິງຢ່າງໃດກໍຕາມ ວາວຫຼຸດຄວາມກົດດັນທີ່ເຮັດວຽກດ້ວຍວາວຄຸມທີ່ເປັນຕົວຊີ້ນຳໃນປັດຈຸບັນໄດ້ຖືກອອກແບບດ້ວຍວາວຄຸມທີ່ເປັນຕົວຊີ້ນຳທີ່ເຮັດວຽກໄວ ແລະ ລະບົບທາງອາກາດທີ່ຖືກອອກແບບຢ່າງມີປະສິດທິພາບເພື່ອຫຼຸດຜ່ອນຄວາມຊ້າເຫຼົ່ານີ້ໃຫ້ໜ້ອຍທີ່ສຸດ. ຖືງແຕ່ວ່າມັນຈະຊ້າກວ່າວາວທີ່ເຮັດວຽກໂດຍກົງເລັກນ້ອຍ ແຕ່ລະບົບທີ່ເຮັດວຽກດ້ວຍວາວຄຸມທີ່ເປັນຕົວຊີ້ນຳທີ່ຖືກອອກແບບຢ່າງດີຈະສາມາດບັນລຸເວລາການຕອບສະຫນອງທີ່ເໝາະສົມສຳລັບການນຳໃຊ້ໃນການຄຸມອຸດສາຫະກຳສ່ວນຫຼາຍ ໂດຍທົ່ວໄປແລ້ວຈະຢູ່ໃນໄລຍະເວລາ 1 ຫາ 5 ວິນາທີສຳລັບການເຄື່ອນທີ່ຈາກຕົ້ນຈົນສິ້ນສຸດ.
ລັກສະນະການຕອບສະຫນອງຍັງຂຶ້ນຢູ່ກັບຄວາມແຕກຕ່າງຂອງຂະໜາດລະຫວ່າງການຈັດຕັ້ງທີ່ເຮັດວຽກໂດຍກົງ ແລະ ການຈັດຕັ້ງທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກປ່ຽນທິດທາງ. ວາວທີ່ເຮັດວຽກໂດຍກົງທີ່ມີຂະໜາດໃຫຍ່ຈະຕ້ອງການອຸປະກອນຂັບເຄື່ອນທີ່ໃຫຍ່ຂຶ້ນເປັນສັດສ່ວນ, ເຊິ່ງອາດຈະເຮັດໃຫ້ເວລາຕອບສະຫນອງຊ້າລົງເນື່ອງຈາກມວນນ້ຳໜັກທີ່ເພີ່ມຂຶ້ນ ແລະ ຄວາມຕ້ອງການການຍ້າຍຂອງຂີ້ເຫຍື້ອ. ໃນທາງກົງກັນຂ້າມ, ລະບົບທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກປ່ຽນທິດທາງຈະຮັກສາເວລາຕອບສະຫນອງທີ່ຄ່ອນຂ້າງຄົງທີ່ບໍ່ວ່າຈະມີຂະໜາດວາວຫຼັກໃຫຍ່ເທົ່າໃດ, ເນື່ອງຈາກວ່າວາວຄວບຄຸມຈາກປ່ຽນທິດທາງຈະຍັງຄົງມີຂະໜາດນ້ອຍ ແລະ ມີຄວາມໄວສູງເຖິງແມ່ນວ່າຈະໃຊ້ກັບການປະກອບວາວຫຼັກທີ່ໃຫຍ່ຫຼາຍ.
ຄວາມຖືກຕ້ອງ ແລະ ຄວາມແນ່ນອນໃນການຄວບຄຸມ
ຄວາມຖືກຕ້ອງຂອງການຄວບຄຸມແທດສະຫຼັບເປັນຈຸດທີ່ແຕກຕ່າງຢ່າງເດັ່ນຊັດລະຫວ່າງເຕັກໂນໂລຍີຂອງວາວທີ່ເຮັດວຽກໂດຍກົງ ແລະ ວາວທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມດ້ວຍການເປີດ-ປິດເບື້ອງ. ວາວທີ່ເຮັດວຽກໂດຍກົງໃຫ້ຄວາມຖືກຕ້ອງທີ່ດີສຳລັບການຄວບຄຸມພື້ນຖານ, ໂດຍທົ່ວໄປມີຄວາມຖືກຕ້ອງໃນການຈັດຕຳແໜ່ງຢູ່ໃນຊ່ວງ 2 ຫາ 5 ເປີເຊັນຂອງຂອບເຂດທັງໝົດ. ຄວາມສຳພັນເສັ້ນຕົງລະຫວ່າງສັນຍານຄວບຄຸມ ແລະ ຕຳແໜ່ງຂອງວາວເຮັດໃຫ້ມີປະສິດທິຜົນທີ່ຄາດເດົາໄດ້, ແຕ່ຄວາມຖືກຕ້ອງອາດຖືກສົ່ງຜົນກະທົບຈາກການປ່ຽນແປງຂອງຄວາມດັນໃນລະບົບ ແລະ ອຸນຫະພູມທີ່ມີຜົນຕໍ່ລັກສະນະຂອງອຸປະກອນຂັບເຄື່ອນ.
ລະບົບທີ່ເຮັດວຽກດ້ວຍຄວາມຊ່ວຍເຫຼືອຈາກວາວຄວບຄຸມຕົ້ນແມ່ນມີຄວາມຖືກຕ້ອງສູງກວ່າເນື່ອງຈາກຫຼັກການການຂະຫຍາຍຂະໜາດ ແລະ ຄວາມເປັນໄປໄດ້ໃນການຄວບຄຸມດ້ວຍສັນຍານປ້ອນກັບຄືນທີ່ສັບສົນ. ວາວຄວບຄຸມຕົ້ນສາມາດອອກແບບໃຫ້ມີຄວາມຖືກຕ້ອງສູງ, ແລະ ຄວາມຖືກຕ້ອງນີ້ຈະຖືກຖ່າຍໂອນໄປຫາວາວຫຼັກຜ່ານກົນໄກການຂະຫຍາຍຂະໜາດ. ລະບົບວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກດ້ວຍຄວາມຊ່ວຍເຫຼືອຈາກວາວຄວບຄຸມຕົ້ນຫຼາຍຊະນິດສາມາດບັນລຸຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງພາຍໃນໜຶ່ງເປີເຊັນຕ໌ຂອງຂອບເຂດເຕັມ, ໂດຍບາງການອອກແບບທີ່ເປັນພິເສດສາມາດບັນລຸຄວາມຖືກຕ້ອງທີ່ສູງຂຶ້ນໄດ້ຜ່ານອັລກົຣິດີມການຄວບຄຸມທີ່ທັນສະໄໝ.
ຄວາມສະຖຽນຂອງລະບົບໃນສະພາບການທີ່ມີການປ່ຽນແປງຂອງພາລະບັນທຸກກໍຍັງເປັນຂໍ້ດີຂອງລະບົບທີ່ເຮັດວຽກດ້ວຍຄວາມຊ່ວຍເຫຼືອຈາກວາວຄວບຄຸມຕົ້ນ. ຫຼັກການການຂະຫຍາຍຂະໜາດເຮັດໃຫ້ວາວຄວບຄຸມຕົ້ນສາມາດຮັກສາການຄວບຄຸມທີ່ຖືກຕ້ອງຢ່າງຕໍ່ເນື່ອງ ເຖິງແມ່ນວ່າແຮງທີ່ເຮັດໃຫ້ວາວຫຼັກເปลີ່ນແປງຈະເກີດຂື້ນຈາກການປ່ຽນແປງຂອງຄວາມດັນ ຫຼື ສະພາບການການຫຼື່ນ. ວາວທີ່ເຮັດວຽກໂດຍກົງອາດຈະເກີດການເລື່ອນຕຳແໜ່ງໃນເວລາທີ່ພາລະບັນທຸກຂອງຂະບວນການປ່ຽນແປງ, ໂດຍເປັນພິເສດໃນການນຳໃຊ້ທີ່ມີການປ່ຽນແປງຄວາມດັນຢ່າງຫຼວງຫຼາຍ ຫຼື ບ່ອນທີ່ແຮງຂອງຕົວຂັບເຄື່ອນມີຂອບເຂດທີ່ຈຳກັດເພື່ອເຮັດໃຫ້ຂະໜາດຂອງລະບົບມີປະສິດທິພາບສູງ.
ຄວາມເໝາະສົມໃນການນຳໃຊ້ ແລະ ກົດເກນການເລືອກ
ການນຳໃຊ້ໃນອຸດສາຫະກຳສຳລັບວາວທີ່ເຮັດງານໂດຍກົງ
ວາວທີ່ເຮັດງານໂດຍກົງເດັ່ນເຖິງຄວາມງ່າຍດາຍ ຄວາມເຊື່ອຖືໄດ້ ແລະ ຄວາມໄວໃນການຕອບສະຫນອງ ກວ່າຄວາມຖືກຕ້ອງຢ່າງແທ້ຈິງ. ອຸດສາຫະກຳດ້ານຂະບວນການມັກນຳໃຊ້ວາວເຫຼົ່ານີ້ສຳລັບການເປີດ-ປິດ ການຄວບຄຸມການໄຫຼທີ່ພື້ນຖານ ແລະ ການນຳໃຊ້ທີ່ຄວາມຖືກຕ້ອງໃນລະດັບປານກາງເພີ່ງພໍຕໍ່ຄວາມຕ້ອງການຂອງຂະບວນການ. ການສ້າງສ້າງທີ່ແຂງແຮງ ແລະ ມີອັດຕາການເສຍຫາຍຕ່ຳເຮັດໃຫ້ວາວເຫຼົ່ານີ້ເໝາະສົມເປັນຢ່າງຍິ່ງສຳລັບສະພາບແວດລ້ອມອຸດສາຫະກຳທີ່ຮຸນແຮງ ໂດຍທີ່ການເຂົ້າເຖິງເພື່ອການບຳລຸງຮັກສາອາດຈະຈຳກັດ.
ຂອບເຂດຂະໜາດເປັນຂໍ້ຈຳກັດຫຼັກສຳລັບການນຳໃຊ້ວາວທີ່ເຮັດງານໂດຍກົງ. ເມື່ອຂະໜາດວາວເພີ່ມຂຶ້ນ ພະລັງງານທີ່ຕ້ອງການຈາກອຸປະກອນຂັບເຄື່ອນກໍຈະເພີ່ມຂຶ້ນຕາມສັດສ່ວນ ເຮັດໃຫ້ອຸປະກອນຂັບເຄື່ອນທີ່ໃຫຍ່ເກີນໄປ ແລະ ມີລາຄາແພງເກີນໄປສຳລັບວາວທີ່ໃຫຍ່. ສ່ວນຫຼາຍວາວທີ່ເຮັດງານໂດຍກົງ ຄ່າຫຼຸດອຸນຫະພູມ ມີຄວາມຄຸ້ມຄ່າທາງດ້ານເສດຖະກິດຈົນເຖິງຂະໜາດປານກາງ ໂດຍທົ່ວໄປແລ້ວມີເສັ້ນຜ່າສູນກາງຂອງທ່າເປີດຫຼັກທີ່ 4 ຫຼື 6 ນິ້ວ ຂຶ້ນກັບອັດຕາຄວາມກົດແລະຄວາມຕ້ອງການການໄຫຼ.
ການນຳໃຊ້ເພື່ອການປິດດ່ວນໃນສະຖານະການສຸດວິກິດຕິໄດ້ຮັບປະໂຫຍດຢ່າງເຕັມທີ່ຈາກລັກສະນະຂອງວາວທີ່ເຮັດວຽກໂດຍກົງ. ການເຊື່ອມຕໍ່ເຊີງກົນໄກໂດຍກົງລະຫວ່າງອຸປະກອນຂັບເຄື່ອນແລະອົງປິດວາວໃຫ້ການດຳເນີນງານທີ່ປອດໄພໃນກໍລະນີເກີດຂໍ້ຜິດພາດ ໂດຍມີການພຶ່ງພາລະບົບຊ່ວຍນ້ອຍທີ່ສຸດ. ວາວທີ່ເຮັດວຽກໂດຍກົງແລະມີສ່ວນຄືນດ້ວຍສາຍພິເສດສາມາດປິດດ່ວນຢ່າງເຊື່ອຖືໄດ້ໃນສະຖານະການສຸດວິກິດຕິ ເຖິງແມ່ນວ່າຈະສູນເສຍພະລັງງານຄວບຄຸມທັງໝົດ, ຈຶ່ງເປັນທາງເລືອກທີ່ນິຍົມໃຊ້ໃນການນຳໃຊ້ທີ່ຕ້ອງການຄວາມປອດໄພສູງໃນໂຮງງານປຸງແຕ່ງເຄມີ ແລະ ໂຮງງານຜະລິດພະລັງງານ.
ການນຳໃຊ້ທີ່ເໝາະສົມທີ່ສຸດສຳລັບລະບົບທີ່ຄວບຄຸມດ້ວຍວາວນຳທາງ
ການນຳໃຊ້ວາວຂະໜາດໃຫຍ່ເປັນເຂດຫຼັກທີ່ລະບົບທີ່ຄວບຄຸມດ້ວຍວາວນຳທາງສາມາດສະແດງຄວາມໄດ້ປຽບຢ່າງຊັດເຈນ. ຫຼັກການການແຜ່ຂະຫຍາຍອຳນາດເຮັດໃຫ້ສາມາດຄວບຄຸມວາວຂະໜາດໃຫຍ່ຫຼາຍດ້ວຍອຸປະກອນນຳທາງທີ່ມີຂະໜາດນ້ອຍແລະມີຄວາມໄວໃນການຕອບສະຫນອງ. ສິ່ງນີ້ເຮັດໃຫ້ການອອກແບບທີ່ຄວບຄຸມດ້ວຍວາວນຳທາງເປັນທາງເລືອກທີ່ນິຍົມໃຊ້ສຳລັບເສັ້ນທາງໄຫຼເຄື່ອງຈັກໄອ, ຖັງປຸງແຕ່ງຂະໜາດໃຫຍ່, ແລະ ການຄວບຄຸມໄຫຼທີ່ມີຄວາມຈຸຂະໜາດສູງ ໂດຍທີ່ວາວທີ່ເຮັດວຽກໂດຍກົງຈະຕ້ອງໃຊ້ອຸປະກອນຂັບເຄື່ອນທີ່ມີຂະໜາດໃຫຍ່ເກີນໄປ.
ການນຳໃຊ້ເພື່ອຄວາມຖືກຕ້ອງສູງໄດ້ຮັບປະໂຫຍດຢ່າງຫຼວງຫຼາຍຈາກຄຸນສົມບັດຂອງວາວທີ່ເຮັດວຽກດ້ວຍລະບົບຄວບຄຸມເບື້ອງຕົ້ນ. ອຸດສາຫະກຳດ້ານຂະບວນການທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງໃນການຄວບຄຸມ ເຊັ່ນ: ການຜະລິດຢາ, ການຜະລິດເຊມີເຄີ (semiconductor), ແລະ ການຜະລິດເຄມີທີ່ມີຄວາມຖືກຕ້ອງສູງ ມັກຈະເລືອກໃຊ້ລະບົບທີ່ເຮັດວຽກດ້ວຍລະບົບຄວບຄຸມເບື້ອງຕົ້ນ ເນື່ອງຈາກມີຄວາມຖືກຕ້ອງ ແລະ ຄວາມສະຖຽນທີ່ດີເລີດ. ຄວາມສາມາດໃນການບັນຈຸອັລກົຣິດທຶມທີ່ສັບສົນ ແລະ ລະບົບປ້ອນຂໍ້ມູນກັບຄືນ (feedback systems) ເຮັດໃຫ້ວາວເຫຼົ່ານີ້ເໝາະສົມສຳລັບຍຸດທະສາດການຄວບຄຸມຂະບວນການຂັ້ນສູງ.
ຄຸນສົມບັດໃນການເຮັດວຽກຈາກທີ່ຫ່າງໄກກໍເປັນປະໂຫຍດຕໍ່ການອອກແບບວາວທີ່ເຮັດວຽກດ້ວຍລະບົບຄວບຄຸມເບື້ອງຕົ້ນ. ວາວຄວບຄຸມເບື້ອງຕົ້ນທີ່ມີຂະໜາດນ້ອຍສາມາດຕັ້ງຢູ່ຫ່າງຈາກຊຸດວາວຫຼັກ ແລະ ເຊື່ອມຕໍ່ກັບມັນດ້ວຍທໍ່ຄວບຄຸມ ຫຼື ເສັ້ນໄຟຟ້າ. ການຈັດແຕ່ງນີ້ຊ່ວຍໃຫ້ຜູ້ປະຕິບັດງານສາມາດຕັ້ງອຸປະກອນຄວບຄຸມໄວ້ໃນສະຖານທີ່ທີ່ເຂົ້າເຖິງໄດ້ງ່າຍ ໃນຂະນະທີ່ວາວຫຼັກທີ່ຫຼຸດຄວາມດັນສາມາດຕັ້ງໄວ້ໃນສະຖານທີ່ທີ່ເໝາະສົມທີ່ສຸດໃນຂະບວນການ. ການຄວບຄຸມຈາກທີ່ຫ່າງໄກດ້ວຍລະບົບຄວບຄຸມເບື້ອງຕົ້ນເປັນສິ່ງທີ່ມີຄຸນຄ່າຢ່າງຍິ່ງໃນສະຖານທີ່ທີ່ມີຄວາມສ່ຽງສູງ ຫຼື ສະຖານທີ່ທີ່ຜູ້ປະຕິບັດງານເຂົ້າເຖິງໄດ້ຍາກ.
ການເປົ້ນໃຈກັບການຕິດຕັ້ງແລະການແປງ
ຂໍ້ກຳນົດການຕິດຕັ້ງ ແລະ ຄວາມສັບສົນ
ການຕິດຕັ້ງວາວທີ່ເຮັດວຽກໂດຍກົງ ມັກຈະປະກອບດ້ວຍຂັ້ນຕອນທີ່ງ່າຍດາຍ ແລະ ມີການເຊື່ອມຕໍ່ເພີ່ມເຕີມທີ່ໜ້ອຍ. ການອອກແບບທີ່ເປັນເອກະລາດເຮັດໃຫ້ຕ້ອງໃຊ້ເພີ່ງການເຊື່ອມຕໍ່ຂອງລະບົບເທົ່ານັ້ນ ແລະ ສັນຍານຄວບຄຸມເຂົ້າ, ເຊິ່ງຊ່ວຍຫຼຸດຜ່ອນຄວາມສັບສົນໃນການຕິດຕັ້ງ ແລະ ຈຸດທີ່ອາດຈະຮັ່ວໄດ້. ຂໍ້ກຳນົດການທໍາທ່ອງທີ່ຕ້ອງໃຊ້ເນັ້ນໃສ່ການຈັດທ່າທີ່ຖືກຕ້ອງຂອງວາວ ແລະ ການສະໜັບສະໜູນທີ່ເໝາະສົມສຳລັບສ່ວນຂອງຕົວຂັບ (actuator assembly), ເຊິ່ງອາດຈະມີຂະໜາດໃຫຍ່ສຳລັບວາວທີ່ເຮັດວຽກໂດຍກົງທີ່ມີຂະໜາດໃຫຍ່.
ຄວາມຕ້ອງການດ້ານພື້ນທີ່ສຳລັບການຕິດຕັ້ງວາວທີ່ເຮັດວຽກໂດຍກົງ ຕ້ອງສາມາດຮັບສ່ວນຂອງຕົວຂັບ (actuator assembly) ໄດ້, ເຊິ່ງຂະໜາດຈະເພີ່ມຂຶ້ນຕາມຂະໜາດຂອງວາວ ແລະ ພະລັງງານທີ່ຕ້ອງການ. ການຕິດຕັ້ງວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກໂດຍກົງທີ່ມີຂະໜາດໃຫຍ່ອາດຈະຕ້ອງການພື້ນທີ່ສູງ (headroom) ຫຼື ພື້ນທີ່ດ້ານຂ້າງ (side clearance) ທີ່ເໝາະສົມເພື່ອຕິດຕັ້ງຕົວຂັບ, ເຊິ່ງອາດຈະມີຜົນຕໍ່ການວາງແຜນການຈັດຕັ້ງໂຮງງານ. ເຖິງຢ່າງໃດກໍຕາມ, ການບໍ່ມີອຸປະກອນເພີ່ມເຕີມເຮັດໃຫ້ການວາງແຜນການຕິດຕັ້ງທັງໝົດງ່າຍຂຶ້ນ ແລະ ຫຼຸດຜ່ອນຄວາມສັບສົນໃນການເຊື່ອມຕໍ່.
ການຕິດຕັ້ງທີ່ເຮັດວຽກດ້ວຍປຸ່ມຄວບຄຸມຕ້ອງມີການພິຈາລະນາເພີ່ມເຕີມສຳລັບການຕິດຕັ້ງປຸ່ມຄວບຄຸມ, ການຈັດແຈງທໍ່ຄວບຄຸມ, ແລະ ການເຊື່ອມຕໍ່ຄວາມດັນເພີ່ມເຕີມ. ຊຸດປຸ່ມຄວບຄຸມສາມາດຕິດຕັ້ງໂດຍກົງເທິງວາວຫຼັກ ຫຼື ຕັ້ງໄວ້ໃນທີ່ທີ່ຫ່າງໄກ, ໂດຍແຕ່ລະວິທີການຈະໃຫ້ຂໍ້ດີທີ່ແຕກຕ່າງກັນຕາມການນຳໃຊ້ທີ່ເປັນເອກະລັກ. ການຕິດຕັ້ງທໍ່ຄວບຄຸມຕ້ອງພິຈາລະນາຄວາມດັນທີ່ອະນຸຍາດ, ການປັບຄວາມຮ້ອນ, ແລະ ການປ້ອງກັນຈາກຄວາມເສຍຫາຍທາງກົນຈັກ ຫຼື ການຖືກເປີດເຜີຍຕໍ່ສິ່ງແວດລ້ອມ.
ຄວາມຕ້ອງການໃນການບໍາລຸງຮັກສາ ແລະ ຄວາມສາມາດໃນການບໍລິການ
ຂະບວນການບໍາລຸງຮັກສາສຳລັບວາວທີ່ເຮັດວຽກໂດຍກົງທົ່ວໄປແລ້ວຈະມີສ່ວນປະກອບໜ້ອຍກວ່າ ແລະ ມີຂະບວນການຊ່ວຍແກ້ໄຂບັນຫາທີ່ງ່າຍຂຶ້ນ. ການເຊື່ອມຕໍ່ກົນຈັກໂດຍກົງລະຫວ່າງອຸປະກອນຂັບເຄື່ອນ ແລະ ສ່ວນປິດວາວເຮັດໃຫ້ການວິເຄາະບັນຫາເປັນໄປຢ່າງງ່າຍດາຍ. ການບໍາລຸງຮັກສາເປັນປະຈຳມັກຈະເນັ້ນໄປທີ່ການປ່ຽນແທນເມືອງຫຼື ອົງປະກອບປິດຂອງອຸປະກອນຂັບເຄື່ອນ, ການກວດສອບສັບພະນາມ, ແລະ ການກວດສອບສ່ວນປະກອບຂອງວາວ. ຈຳນວນສ່ວນປະກອບທີ່ໜ້ອຍລົງຈະເຮັດໃຫ້ມີໂອກາດເກີດບັນຫານ້ອຍລົງ ແລະ ສາມາດເຮັດໃຫ້ການຈັດເກັບຊິ້ນສ່ວນສຳຮອງງ່າຍຂຶ້ນ.
ລະບົບທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກປຸ້ມຄວບຄຸມຕ້ອງການຂະບວນການບໍາລຸງຮັກສາທີ່ລະອຽດແລະເຂັ້ມງວດຫຼາຍຂຶ້ນ ເນື່ອງຈາກຄວາມສັບສົນທີ່ເພີ່ມຂຶ້ນ. ຂະບວນການບໍາລຸງຮັກສາຕ້ອງລວມເຖິງສ່ວນປະກອບຂອງປຸ້ມຄວບຄຸມ ແລະ ປຸ້ມຫຼັກ ເຊັ່ນ: ແຜ່ນໄຍທີ່ຄວບຄຸມ, ຮູຄວບຄຸມ, ແລະ ສ່ວນປະກອບທີ່ຮັບຮູ້ຄວາມກົດດັນ. ສ່ວນປະກອບເພີ່ມເຕີມເຫຼົ່ານີ້ເຮັດໃຫ້ມີໂອກາດເກີດບັນຫາໄດ້ຫຼາຍຂຶ້ນ ແຕ່ກໍຍັງເປີດໂອກາດໃຫ້ລະບົບເຮັດວຽກໄດ້ເຖິງແມ່ນວ່າຈະຢູ່ໃນຂະນະທີ່ກຳລັງດຳເນີນການບໍາລຸງຮັກສາ ເນື່ອງຈາກການບໍາລຸງຮັກສາປຸ້ມຄວບຄຸມມັກຈະເຮັດໄດ້ໂດຍບໍ່ຕ້ອງປິດລະບົບທັງໝົດ.
ຄວາມສາມາດໃນການວິເຄາະບັນຫາມັກຈະເອື້ອອຳນວຍໃຫ້ແກ່ການອອກແບບທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກປຸ້ມຄວບຄຸມ ເນື່ອງຈາກລະບົບຄວບຄຸມທີ່ສຸກເສີນ ແລະ ອຸປະກອນວັດແທກທີ່ຕິດຕັ້ງໄວ້ໃນຕົວ. ລະບົບປຸ້ມຫຼຸດຄວາມກົດດັນທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກປຸ້ມຄວບຄຸມໃນປັດຈຸບັນຫຼາຍຊຸດມີຄວາມສາມາດໃນການສົ່ງຄືນຂໍ້ມູນຕຳແໜ່ງ, ການຕິດຕາມຄວາມກົດດັນ, ແລະ ຄວາມສາມາດໃນການວິເຄາະບັນຫາ ເຊິ່ງຊ່ວຍສົ່ງເສີມຍຸດທະສາດການບໍາລຸງຮັກສາແບບທຳນາຍໄດ້. ຄຸນສົມບັດທີ່ທັນສະໄໝເຫຼົ່ານີ້ສາມາດຫຼຸດຜ່ອນເວລາທີ່ລະບົບບໍ່ສາມາດໃຊ້ງານໄດ້ຢ່າງບໍ່ໄດ້ວາງແຜນ ແລະ ສົ່ງເສີມການຈັດຕັ້ງເວລາບໍາລຸງຮັກສາໃຫ້ມີປະສິດທິພາບສູງສຸດ ເຖິງຢ່າງໃດກໍຕາມ ການນຳໃຊ້ຢ່າງມີປະສິດທິຜົນຈຳເປັນຕ້ອງມີບຸກຄະລາກອນທີ່ມີທັກສະສູງຂຶ້ນ.
ປັດໄຈດ້ານເສດຖະກິດ ແລະ ການວິເຄາະຕົ້ນທຶນ
ບັນຫາກ່ຽວກັບການລົງທຶນເບື້ອງຕົ້ນ
ການປຽບທຽບຕົ້ນທຶນເບື້ອງຕົ້ນລະຫວ່າງວາວທີ່ເຮັດວຽກໂດຍກົງ ແລະ ວາວທີ່ເຮັດວຽກດ້ວຍລະບົບໄພໂລດ ຂຶ້ນກັບຂະໜາດທີ່ຕ້ອງການ ແລະ ຄວາມຕ້ອງການດ້ານປະສິດທິພາບຢ່າງຫຼາຍ. ສຳລັບການນຳໃຊ້ທີ່ມີຂະໜາດນ້ອຍ, ວາວທີ່ເຮັດວຽກໂດຍກົງມັກຈະມີຕົ້ນທຶນເບື້ອງຕົ້ນທີ່ຕ່ຳກວ່າເນື່ອງຈາກການອອກແບບທີ່ງ່າຍດາຍ ແລະ ມີຊິ້ນສ່ວນໜ້ອຍລົງ. ຄວາມໄດ້ປຽບດ້ານຕົ້ນທຶນຂອງລະບົບທີ່ເຮັດວຽກໂດຍກົງຈະຫຼຸດລົງເມື່ອຂະໜາດເພີ່ມຂຶ້ນ, ເນື່ອງຈາກຄວາມຕ້ອງການຂອງອຸປະກອນຂັບເຄື່ອນ ແລະ ການເສີມຄວາມແຂງແຮງຂອງໂຄງສ້າງທີ່ເພີ່ມຂຶ້ນຕາມສັດສ່ວນ.
ລະບົບທີ່ເຮັດວຽກດ້ວຍລະບົບໄພໂລດ ມັກຈະມີລາຄາເບື້ອງຕົ້ນທີ່ສູງກວ່າເນື່ອງຈາກເຕັກນິກການຄວບຄຸມທີ່ສັບສົນ ແລະ ຊິ້ນສ່ວນເພີ່ມເຕີມ. ເຖິງຢ່າງໃດກໍຕາມ, ຄວາມແຕກຕ່າງດ້ານລາຄາອາດຈະຖືກຊົດເຊີຍດ້ວຍຂະໜາດຂອງອຸປະກອນຂັບເຄື່ອນທີ່ນ້ອຍລົງ ແລະ ວິທີການຕິດຕັ້ງທີ່ງ່າຍຂຶ້ນສຳລັບການນຳໃຊ້ວາວທີ່ມີຂະໜາດໃຫຍ່. ຈຸດທີ່ເສດຖະກິດປ່ຽນຜ່ານ (economic crossover point) ມັກເກີດຂຶ້ນໃນຂະໜາດວາວທີ່ປານກາງ, ໂດຍທີ່ການຂະຫຍາຍສັນຍານໄພໂລດ (pilot amplification) ເປັນສິ່ງຈຳເປັນເພື່ອບັນລຸຂະໜາດຂອງອຸປະກອນຂັບເຄື່ອນທີ່ເໝາະສົມ.
ຄ່າໃຊ້ຈ່າຍໃນການບູລະນາການລະບົບຍັງມີຜົນຕໍ່ການປຽບທຽບດ້ານເສດຖະກິດ. ວາວທີ່ເຮັດວຽກໂດຍກົງອາດຈະຕ້ອງການສັນຍານຄວບຄຸມທີ່ໃຫຍ່ຂຶ້ນ ແລະ ຮູບແບບການຕິດຕັ້ງທີ່ແຂງແຮງຂຶ້ນ, ເຊິ່ງອາດຈະເພີ່ມຄ່າໃຊ້ຈ່າຍຂອງອຸປະກອນທີ່ກ່ຽວຂ້ອງ. ລະບົບວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກດ້ວຍການບັງຄັບດ້ວຍສັນຍານນ້ອຍ (pilot-operated) ມັກຈະບູລະນາກັບລະບົບຄວບຄຸມທີ່ທັນສະໄໝໄດ້ດີກວ່າ ແລະ ອາດຈະໃຫ້ຂໍ້ດີດ້ານຄ່າໃຊ້ຈ່າຍໃນໄລຍະຍາວຜ່ານການປັບປຸງປະສິດທິພາບຂອງຂະບວນການ ແລະ ການຫຼຸດຜ່ອນການບໍລິໂພກພະລັງງານ.
ດ້ານເສດຖະກິດການດຳເນີນງານໃນໄລຍະຍາວ
ການວິເຄາະຄ່າໃຊ້ຈ່າຍໃນການດຳເນີນງານຕ້ອງພິຈາລະນາການບໍລິໂພກພະລັງງານ, ຄວາມຕ້ອງການດ້ານການບໍາລຸງຮັກສາ, ແລະ ຜົນກະທົບຕໍ່ປະສິດທິພາບຂອງຂະບວນການ. ວາວທີ່ເຮັດວຽກໂດຍກົງມັກຈະບໍລິໂພກພະລັງງານຄວບຄຸມຫຼາຍຂຶ້ນ ເນື່ອງຈາກຄວາມຕ້ອງການຂອງຕົວຂັບ (actuator) ທີ່ໃຫຍ່ຂຶ້ນ ໂດຍເປັນພິເສດໃນການນຳໃຊ້ທີ່ຕ້ອງການການປັບຄ່າຢ່າງຕໍ່ເນື່ອງ. ການເຊື່ອມຕໍ່ກົງດ້ານເຄື່ອງຈັກຍັງອາດຈະເຮັດໃຫ້ອັດຕາການສຶກສາເພີ່ມຂຶ້ນໃນສະພາບການທີ່ມີການປ່ຽນແປງເລື້ອຍໆ, ເຊິ່ງອາດຈະເພີ່ມຄ່າໃຊ້ຈ່າຍດ້ານການບໍາລຸງຮັກສາໃນໄລຍະຍາວ.
ລະບົບທີ່ເຮັດວຽກດ້ວຍຜູ້ປະສານງານມັກຈະສະແດງໃຫ້ເຫັນເຖິງປະສິດທິພາບດ້ານເສດຖະກິດໃນໄລຍະຍາວທີ່ດີຂຶ້ນ ໂດຍຜ່ານຄວາມຖືກຕ້ອງໃນການຄວບຄຸມ ແລະ ຄວາມສາມາດໃນການປັບປຸງຂະບວນການ. ຄວາມຖືກຕ້ອງທີ່ດີຂຶ້ນນີ້ສາມາດຫຼຸດຜ່ອນ ຜະລິດຕະພັນ ຂະບວນການສູນເສຍ, ປັບປຸງຜົນຜະລິດ, ແລະ ຫຼຸດຜ່ອນການບໍລິໂພກພະລັງງານໃນການນຳໃຊ້ຂະບວນການ. ຄວາມສາມາດໃນການວິເຄາະທີ່ທັນສະໄໝຍັງສາມາດຫຼຸດຜ່ອນຄ່າໃຊ້ຈ່າຍດ້ານການບໍາລຸງຮັກສາໄດ້ອີກ ໂດຍຜ່ານຍຸດທະສາດການບໍາລຸງຮັກສາທີ່ຄາດການໄດ້ ແລະ ລົດຈຳນວນເຫດການການຊ່ວຍເຫຼືອດ້ວຍຄວາມເປັນຫ່ວງ.
ການວິເຄາະຕົ້ນທຶນໃນທັງວົฏຈອນຂອງຊີວິດຈະຕ້ອງລວມເຖິງການພິຈາລະນາຄວາມສ່ຽງຂອງການເກົ່າແກ່ ແລະ ການພັດທະນາຂອງເຕັກໂນໂລຢີ. ລະບົບທີ່ເຮັດວຽກດ້ວຍຜູ້ປະສານງານອາດຈະມີຄວາມຍືດຫຼຸ່ນຫຼາຍຂຶ້ນໃນການປັບປຸງລະບົບຄວບຄຸມໃນອະນາຄົດ ແລະ ການປ່ຽນແປງຂະບວນການ. ຄວາມສາມາດໃນການຄວບຄຸມທີ່ສູງສຳລັບລະບົບວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກດ້ວຍຜູ້ປະສານງານໃນປັດຈຸບັນອາດຈະຄຸ້ມຄ່າກັບຕົ້ນທຶນເບື້ອງຕົ້ນທີ່ສູງຂຶ້ນ ເນື່ອງຈາກຄວາມຍືດຫຼຸ່ນໃນການດຳເນີນງານທີ່ດີຂຶ້ນ ແລະ ອາຍຸການໃຊ້ງານທີ່ຍາວນານຂຶ້ນ ໃຕ້ຄວາມຕ້ອງການຂອງຂະບວນການທີ່ປ່ຽນແປງ.
ຖາມບ່ອຍໆ
ຂະໜາດໃດແດ່ທີ່ເປັນຂໍ້ຈຳກັດຫຼັກສຳລັບວາວທີ່ເຮັດວຽກໂດຍກົງ ເມື່ອທຽບກັບລະບົບທີ່ເຮັດວຽກດ້ວຍຜູ້ປະສານງານ?
ວາວທີ່ເຮັດວຽກໂດຍກົງຈະເປັນສິ່ງທີ່ບໍ່ເປັນໄປໄດ້ໃນຂະໜາດໃຫຍ່ ເນື່ອງຈາກຄວາມຕ້ອງການແຮງຈາກອຸປະກອນຂັບເຄື່ອນເພີ່ມຂຶ້ນຕາມສັດສ່ວນກັບເນື້ອທີ່ຂອງວາວ ແລະ ຄວາມແຕກຕ່າງຂອງຄວາມດັນ. ສ່ວນຫຼາຍຂອງລະບົບທີ່ເຮັດວຽກໂດຍກົງຈະມີຂອບເຂດດ້ານເສດຖະກິດຢູ່ທີ່ຂະໜາດວາວສູງສຸດ 4-6 ນິ້ວ ໃນຂະນະທີ່ລະບົບທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມດ້ວຍວາວນ້ອຍ (pilot-operated) ສາມາດຄວບຄຸມວາວໃນທຸກຂະໜາດໄດ້ຢ່າງມີປະສິດທິພາບ ໂດຍໃຊ້ຊຸດວາວນ້ອຍທີ່ມີຂະໜາດເລັກ. ຫຼັກການການຂະຫຍາຍແຮງໃນລະບົບທີ່ຄວບຄຸມດ້ວຍວາວນ້ອຍເຮັດໃຫ້ແຮງຄວບຄຸມທີ່ນ້ອຍສາມາດຂັບເຄື່ອນວາວທີ່ໃຫຍ່ໄດ້ຢ່າງມີປະສິດທິພາບ.
ເວລາການຕອບສະຫນອງແຕກຕ່າງກັນແນວໃດລະຫວ່າງວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກໂດຍກົງ ແລະ ວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມດ້ວຍວາວນ້ອຍ?
ວາວທີ່ເຮັດວຽກໂດຍກົງມັກຈະຕອບສະຫນອງໄດ້ໄວຂຶ້ນເນື່ອງຈາກການອອກແບບທາງກົລະປະຕິກທີ່ງ່າຍດາຍ, ເຊິ່ງສາມາດບັນລຸເວລາຕອບສະຫນອງຈາກບໍ່ກີ່ຄື້ນວິນາທີເຖິງບໍ່ກີ່ຄື້ນວິນາທີບໍ່ຫຼາຍ. ລະບົບທີ່ເຮັດວຽກດ້ວຍວາວຄູ່ມື້ນີ້ຈະເກີດຄວາມຊ້າເລັກນ້ອຍເນື່ອງຈາກການເຮັດວຽກຂອງວາວຄູ່ມື້ນີ້ ແລະ ການຖ່າຍໂອນຄວາມກົດດັນ, ໂດຍທົ່ວໄປຈະຕອບສະຫນອງພາຍໃນໜຶ່ງຫາຫ້າວິນາທີສຳລັບການເຄື່ອນທີ່ເຕັມທີ່. ແຕ່ວ່າການອອກແບບວາວຄູ່ມື້ນີ້ທີ່ທັນສະໄໝໃນປັດຈຸບັນໄດ້ຫຼຸດຜ່ອນຄວາມຊ້າເຫຼົ່ານີ້ຢ່າງມີປະສິດທິພາບຜ່ານການໃຊ້ວາວຄູ່ມື້ນີ້ທີ່ຖືກອອກແບບຢ່າງດີ ແລະ ລະບົບທາງອາກາດທີ່ຖືກອອກແບບຢ່າງດີ, ເຮັດໃຫ້ຄວາມແຕກຕ່າງຂອງເວລາຕອບສະຫນອງບໍ່ມີຄວາມໝາຍຫຼາຍເທົ່າໃດສຳລັບການນຳໃຊ້ສ່ວນຫຼາຍ.
ປະເພດວາວໃດທີ່ໃຫ້ຄວາມຖືກຕ້ອງໃນການຄວບຄຸມທີ່ດີກວ່າສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ?
ວາວທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກສ່ວນປະຕິບັດ (pilot-operated valves) ມັກຈະໃຫ້ຄວາມຖືກຕ້ອງໃນການຄວບຄຸມທີ່ດີກວ່າ, ໂດຍທົ່ວໄປແລ້ວຢູ່ໃນຊ່ວງ 1% ຂອງຄ່າສູງສຸດ ເມື່ອທຽບກັບວາວທີ່ເຮັດວຽກໂດຍກົງ (direct-acting valves) ທີ່ມີຄວາມຖືກຕ້ອງຢູ່ໃນຊ່ວງ 2–5% ຂອງຄ່າສູງສຸດ. ຫຼັກການການຂະຫຍາຍສັນຍານຈາກສ່ວນປະຕິບັດ (pilot amplification) ແລະ ຄວາມເປັນໄປໄດ້ໃນການນຳໃຊ້ລະບົບຄວບຄຸມທີ່ມີການປ້ອນຂໍ້ມູນກັບຄືນ (feedback control systems) ທີ່ສັບສົນ ສາມາດເຮັດໃຫ້ການຈັດຕັ້ງຕຳແໜ່ງເປັນໄປຢ່າງແນ່ນອນ ແລະ ມີຄວາມສະຖຽນທີ່ດີເລີດເຖິງແມ່ນຈະມີການປ່ຽນແປງໃນເງື່ອນໄຂຂອງຂະບວນການ. ຄວາມຖືກຕ້ອງທີ່ດີຂຶ້ນນີ້ເຮັດໃຫ້ລະບົບວາວທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມຈາກສ່ວນປະຕິບັດເປັນທີ່ນິຍົມໃຊ້ໃນການປະຕິບັດທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງເປັນພິເສດ ໃນອຸດສາຫະກຳຢາ, ອຸດສາຫະກຳເຊມີຄອນດັກເຕີ, ແລະ ອຸດສາຫະກຳເຄມີທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ.
ຄວນພິຈາລະນາເລື່ອງການບໍາລຸງຮັກສາໃດແດ່ເມື່ອເລືອກລະຫວ່າງປະເພດວາວເຫຼົ່ານີ້?
ວາວທີ່ເຮັດວຽກໂດຍກົງໃຫ້ຄວາມສະດວກໃນການບໍາລຸງຮັກສາທີ່ງ່າຍດາຍຂຶ້ນ ເນື່ອງຈາກມີຊິ້ນສ່ວນໜ້ອຍລົງ ແລະ ວິທີການວິເຄາະບັນຫາທີ່ຊັດເຈນ ໂດຍເນັ້ນໃສ່ແຕ່ເພີ່ງທີ່ຂັບເຄື່ອນ (actuator diaphragms) ແລະ ສ່ວນປັບຄວາມດັນຂອງວາວ (valve trim) ເທົ່ານັ້ນ. ລະບົບທີ່ເຮັດວຽກດ້ວຍວາວນໍາ (pilot-operated systems) ຕ້ອງການຂະບວນການບໍາລຸງຮັກສາທີ່ລະອຽດຖີ່ເປັນລະບົບຫຼາຍຂຶ້ນ ເຊິ່ງລວມເຖິງທັງສ່ວນວາວນໍາ (pilot valve) ແລະ ສ່ວນວາວຫຼັກ (main valve) ແຕ່ມັກຈະມີຄວາມສາມາດໃນການວິເຄາະບັນຫາທີ່ທັນສະໄໝ ເຊິ່ງຊ່ວຍສົ່ງເສີມການບໍາລຸງຮັກສາແບບທຳນາຍ (predictive maintenance) ໄດ້ດີ. ການເລືອກໃຊ້ຈະຂຶ້ນກັບຄວາມຊໍານິຊໍານາດທີ່ມີຢູ່ໃນການບໍາລຸງຮັກສາ ແລະ ວ່າການບໍາລຸງຮັກສາທີ່ງ່າຍດາຍ ຫຼື ຄວາມສາມາດໃນການວິເຄາະບັນຫາທີ່ທັນສະໄໝ ແມ່ນເໝາະສົມກັບຄວາມຕ້ອງການດ້ານການດຳເນີນງານຫຼາຍກວ່າ.
ບັນຊີເນື້ອຫາ
- 塬ລະບົບການເຮັດວຽກພື້ນຖານ
- ລັກສະນະດ້ານປະສິດທິພາບ ແລະ ການເຄື່ອນໄຫວຕອບສະຫນອງ
- ຄວາມເໝາະສົມໃນການນຳໃຊ້ ແລະ ກົດເກນການເລືອກ
- ການເປົ້ນໃຈກັບການຕິດຕັ້ງແລະການແປງ
- ປັດໄຈດ້ານເສດຖະກິດ ແລະ ການວິເຄາະຕົ້ນທຶນ
-
ຖາມບ່ອຍໆ
- ຂະໜາດໃດແດ່ທີ່ເປັນຂໍ້ຈຳກັດຫຼັກສຳລັບວາວທີ່ເຮັດວຽກໂດຍກົງ ເມື່ອທຽບກັບລະບົບທີ່ເຮັດວຽກດ້ວຍຜູ້ປະສານງານ?
- ເວລາການຕອບສະຫນອງແຕກຕ່າງກັນແນວໃດລະຫວ່າງວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກໂດຍກົງ ແລະ ວາວຫຼຸດຄວາມດັນທີ່ເຮັດວຽກດ້ວຍການຄວບຄຸມດ້ວຍວາວນ້ອຍ?
- ປະເພດວາວໃດທີ່ໃຫ້ຄວາມຖືກຕ້ອງໃນການຄວບຄຸມທີ່ດີກວ່າສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ?
- ຄວນພິຈາລະນາເລື່ອງການບໍາລຸງຮັກສາໃດແດ່ເມື່ອເລືອກລະຫວ່າງປະເພດວາວເຫຼົ່ານີ້?